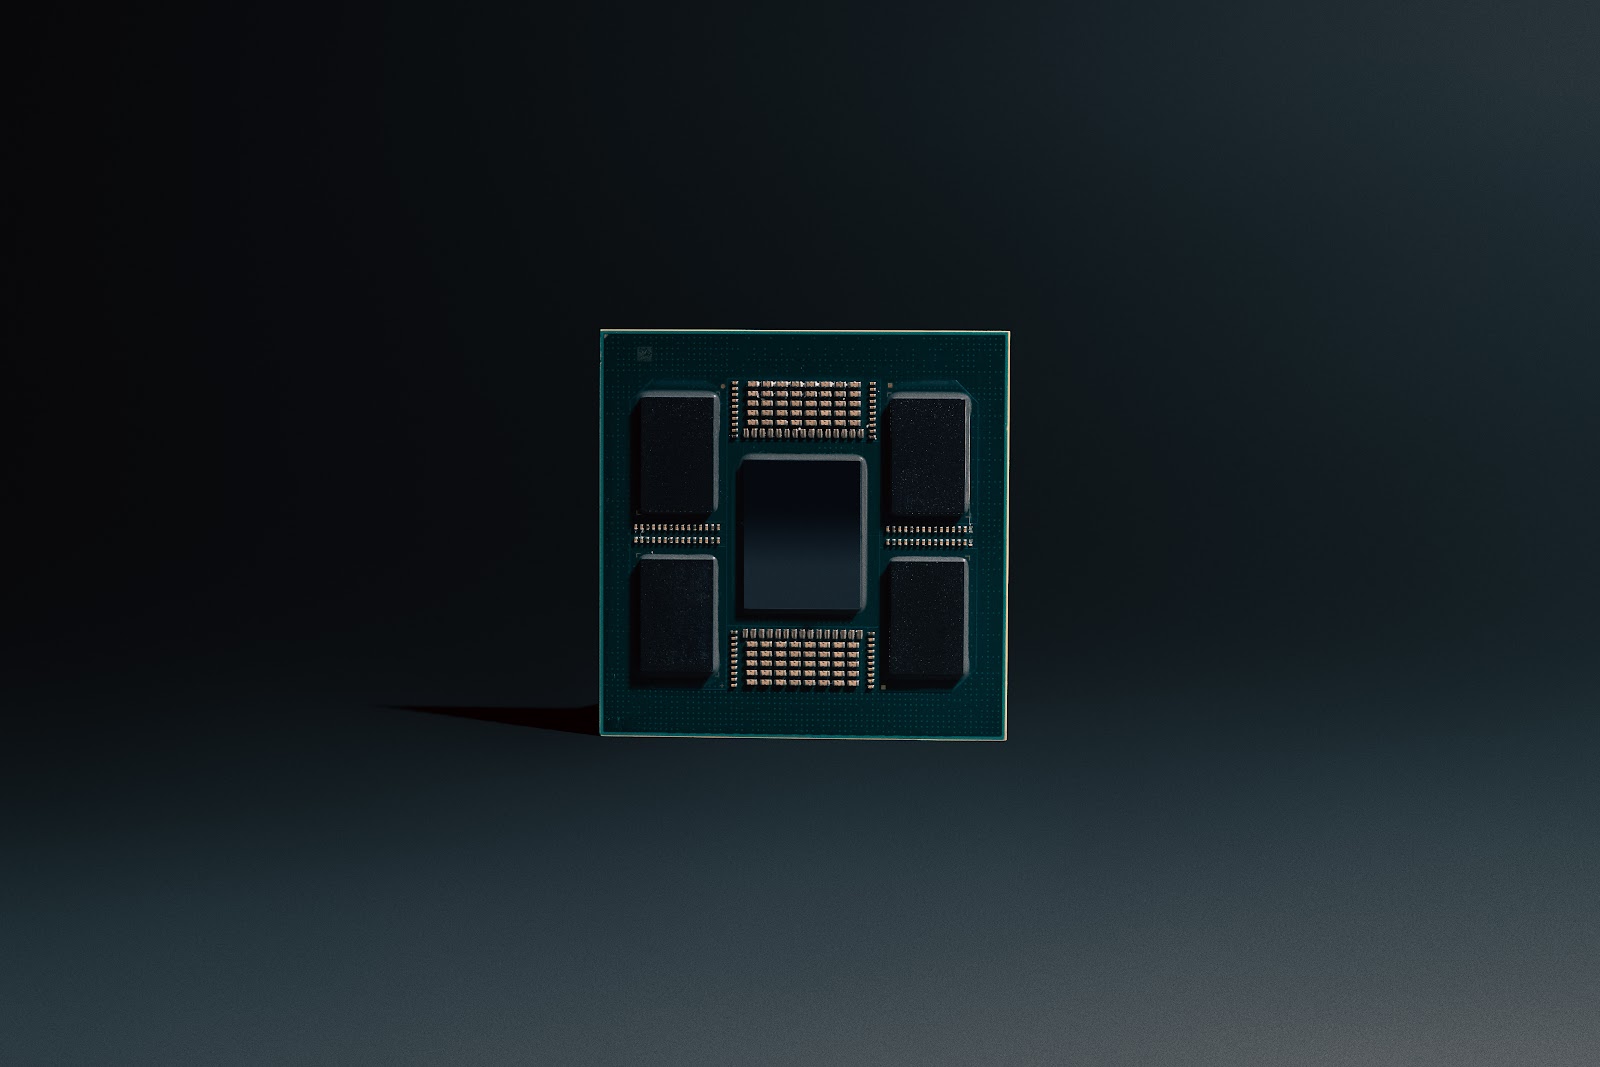
Waymoが8月20日、ロボタクシーに積んでいる車載コンピューターの中身を初めて公開しました。中心にあるのは自社で用途を絞って設計した5nmのASICで、カメラやライダーの生データを受け止める前段の処理だけで1000TOPSを超える機械学習性能を持ちます。既製品の組み合わせで走ってきた自動運転車が、専用の半導体を抱える段階に入ったことを示す発表です。
生データを受け止める入口に専用チップを置いた
今回公開されたASICは、汎用の演算装置ではなく、センサーから流れ込む生データをその場で処理・統合し、ニューラルネットワークを走らせるためだけに作られたプロセッサーです。ライダー、レーダー、カメラのストリームから必要な情報を抜き出す専用アクセラレーターを備え、その出力が後段の推論エンジンに渡ってセンサーフュージョンのモデルにかかります。
前段処理に割り当てられた性能が1000TOPS超という数字だけでも大きいのですが、Waymoが強調しているのはピーク値ではありません。自動運転で実際に発生するのは、1回あたりの入力が小さい低バッチの処理です。そうした条件で実際に出せる性能を最大化するよう、ソフトウェアまで含めて最適化したと説明しています。
低照度での見え方にも効きます。時間方向のノイズ除去をチップ側で行う仕組みが入っており、最新のシステムでは13台の高解像度カメラの映像を同時にリアルタイム処理して、従来のカメラでは潰れてしまう暗所のディテールを拾えるとしています。
ミリ秒を削るための設計思想
Waymoは車載コンピューターに求める条件を3つ挙げています。1つ目が応答性です。自動運転の判断は通信に頼らず車内で完結させる必要があり、映像が入ってから車が動くまでの遅延をどこまで詰められるかが安全性に直結します。同社は生の演算性能をこの8年で20倍に伸ばし、あわせてソフトウェアの層でも遅延の分布そのものを下げてきたと述べています。
背景にあるのは2億マイルを超える無人走行の経験です。データセンターであれば十分に立派と言える規模の計算機を、振動と温度変化のある車の中で、しかもリアルタイムの制約付きで動かすという難題に、ハードウェアとセンサーとアルゴリズムを同時並行で設計することで対応してきた形です。
壊れても止まらないための二重構成
2つ目の条件が堅牢性です。車載コンピューターは常時振動と衝撃にさらされ、真冬の寒さから真夏の高温までを行き来します。Waymoは車両側の液冷システムに計算機を直結し、環境が変わっても性能が落ちない状態を保っているとしています。
3つ目が冗長性です。運転を代わってくれる人間が乗っていない以上、計算機が1系統では成立しません。Waymoの車載コンピューターは独立した2つのエンジンのような構成になっていて、通常は2系統が並列で同じ処理をこなし、片方に異常が出ればもう片方がそのまま引き継ぎます。
同時に、乗り心地を犠牲にしない設計も条件に入っています。機械学習を主役に据えたアーキテクチャーを取りつつ、データの受け渡しやログのような機械学習以外の処理はCPUやGPU、アクセラレーターに任せる混成構成にすることで、消費電力とトランクの容量、静粛性を確保したと説明しています。
自前主義ではなく分業、詳細はHot Chipsで
自社設計のチップを持つと聞くと囲い込みのように見えますが、Waymoは外部との協業も並行して挙げています。パートナーとして名前が挙がっているのはAMD、Micron、NVIDIA、SAMSUNG、Sandisk、ソシオネクスト、TSMCの7社です。自社で作るべき部分と、実績のある外部の技術を使う部分を切り分けている形です。
今回の発表は概要にとどまっており、より踏み込んだ内容は8月23日から開催される半導体の技術会議Hot Chipsでの講演で示される予定です。ロボタクシーの競争が車両台数や対応都市の話に集まりがちな中で、その足元にある計算機の作り込みが表に出てきたことになります。
まとめ
Waymoが公開したのは、センサーの生データ処理に特化した5nmのASICと、それを中核に据えた車載コンピューターの設計思想です。前段処理だけで1000TOPS超、8年で20倍に伸びた演算性能、車両の液冷への直結、独立した2系統による冗長化と、いずれも実路上で無人走行を続けるための現実的な要求から逆算された内容になっています。詳細はHot Chipsでの講演で明らかになる見込みです。