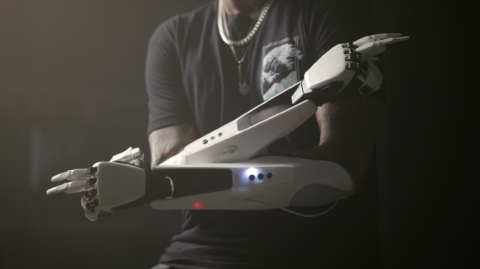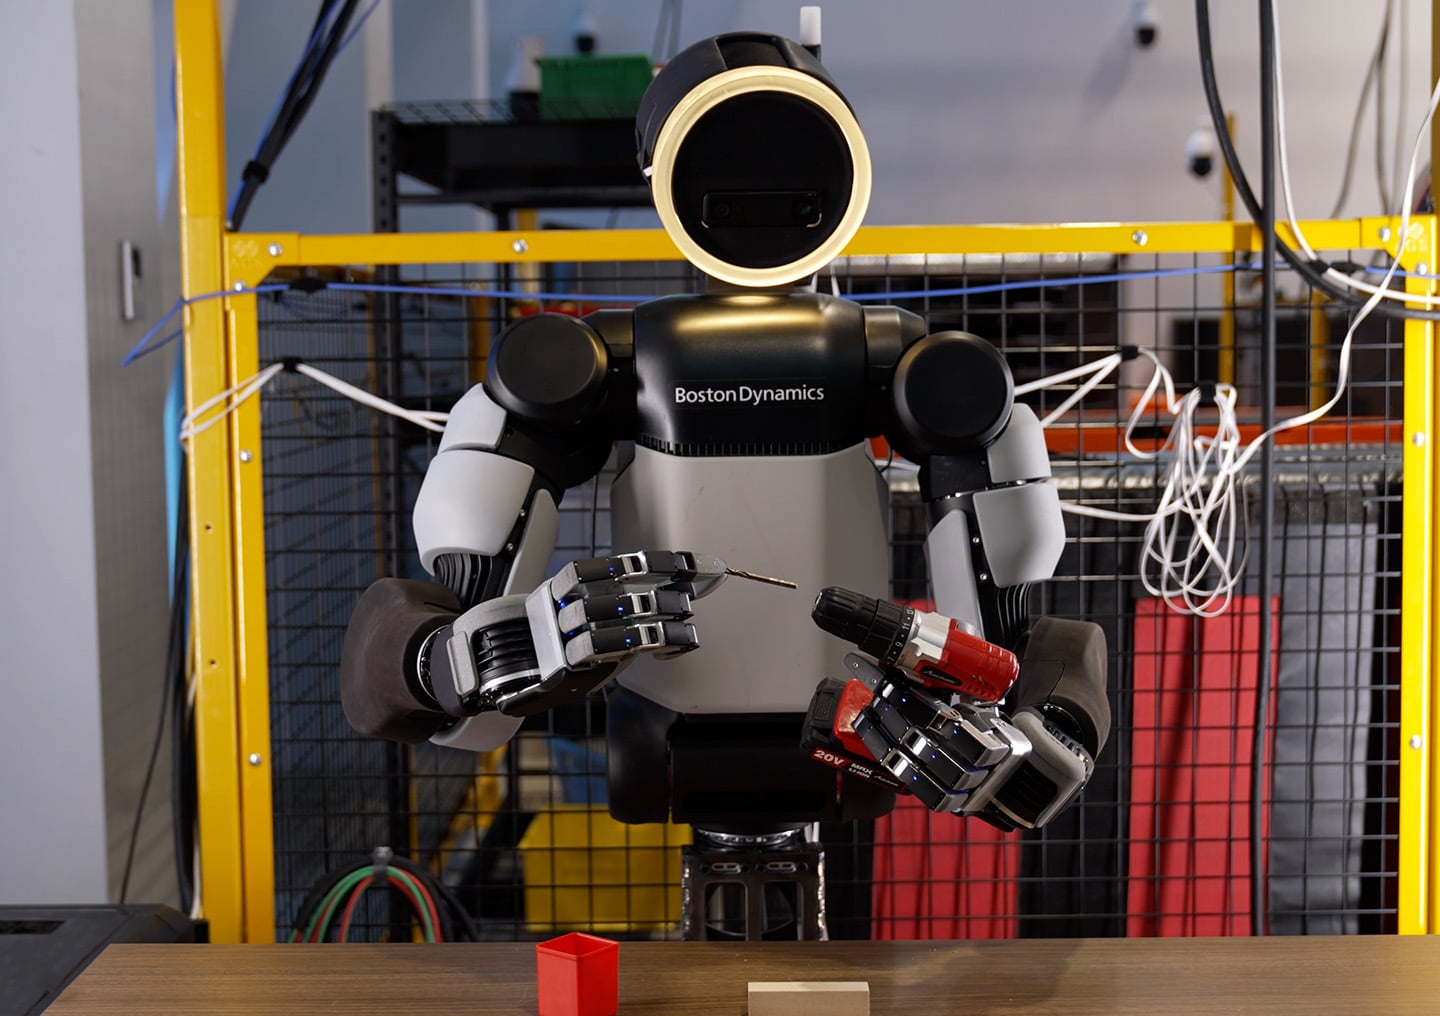
Boston Dynamicsは、ヒューマノイドロボット「Atlas」向けの新しいロボットハンドを発表しました。指は親指を含む4本で、自由度は従来の7から13へ倍増しています。小指をあえて省き、指先と手のひらには圧力式の触覚センサーを備えるのが特徴です。電動ドリルを持って作業するデモも公開されており、自動車工場での実用を見据えた設計になっています。
小指を省いた13自由度のハンド
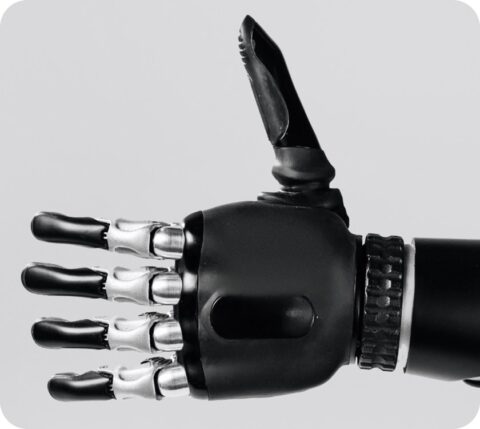
新ハンドの自由度は合計13で、親指が4、残る3本の指がそれぞれ3を受け持ちます。大きさは大柄な成人の手ほどで、人の手に近い形状です。
目を引くのは小指がない点です。開発チームは試作の3Dプリントモデルやシミュレーションで指の本数を検証し、小指を追加しても得られる器用さに対して部品点数と故障要因が増えすぎると判断したと説明しています。担当者は、開発メンバー全員が小指をテープで固定して作業し、1本なくても困らないと確かめたとも語っています。
駆動方式は直接駆動で、アクチュエーターは1種類に統一されています。ケーブルが外部に露出しない完全封止の構造で、衝撃を受けたときは壊れる前に力を逃がせるよう、力の透過性(バックドライバビリティ)も重視されています。
触覚と工具操作
指先と手のひらは高密度の圧力式触覚センサーで覆われており、わずかな接触の変化まで検知できます。
デモでは、親指の先を他の指の長さ方向や幅方向になぞらせる動きが披露されました。つまみ持ちや3本指での把持に加え、ドリルやトルクドライバー、グラインダー、ネイルガン、溶接トーチのように引き金を引く工具の握り方にも対応するとのことです。ナットを指先で回す、ドリルビットを差し込むといった、持ち替えを伴う作業も確認されています。
シミュレーションで鍛えるハンド
設計の軸は、シミュレーションで学習した動きを実機へ移す「sim-to-real」です。モーターのトルク特性や表面の摩擦、物体の形状、外乱などをランダムに変化させる強化学習を行い、剛性の高い駆動系によって物理シミュレーションの精度を高めています。従来の7自由度ハンドが多様な物をつかむことに重きを置いていたのに対し、新ハンドは物を操ること自体に主眼を置いています。
現場投入の見通し
Boston Dynamicsは9月21日、米ジョージア州のHyundai Motor Group Metaplant Americaに「Robotics Metaplant Application Center」を開設しました。ここでAtlasを自動車製造に組み込む訓練と検証を進めます。報道によると、2028年に部品の仕分け作業から導入を始め、2030年以降は部品の組み立て工程へ広げる計画です。
まとめ
Atlasの新ハンドは、13自由度と触覚センサー、完全封止の直接駆動を組み合わせ、工具を扱える器用さを狙った設計です。小指を省くという割り切りも含め、実際の工場でどこまで使えるかは今後の検証次第といえます。
参考
[1] https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/
[2] https://www.therobotreport.com/boston-dynamics-opens-metaplant-application-center-train-atlas-humanoid-robots/