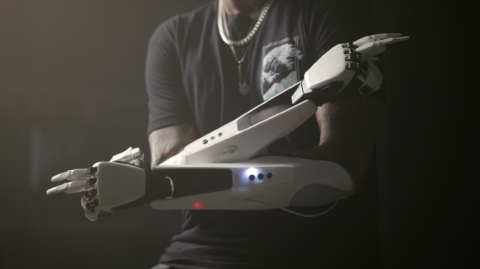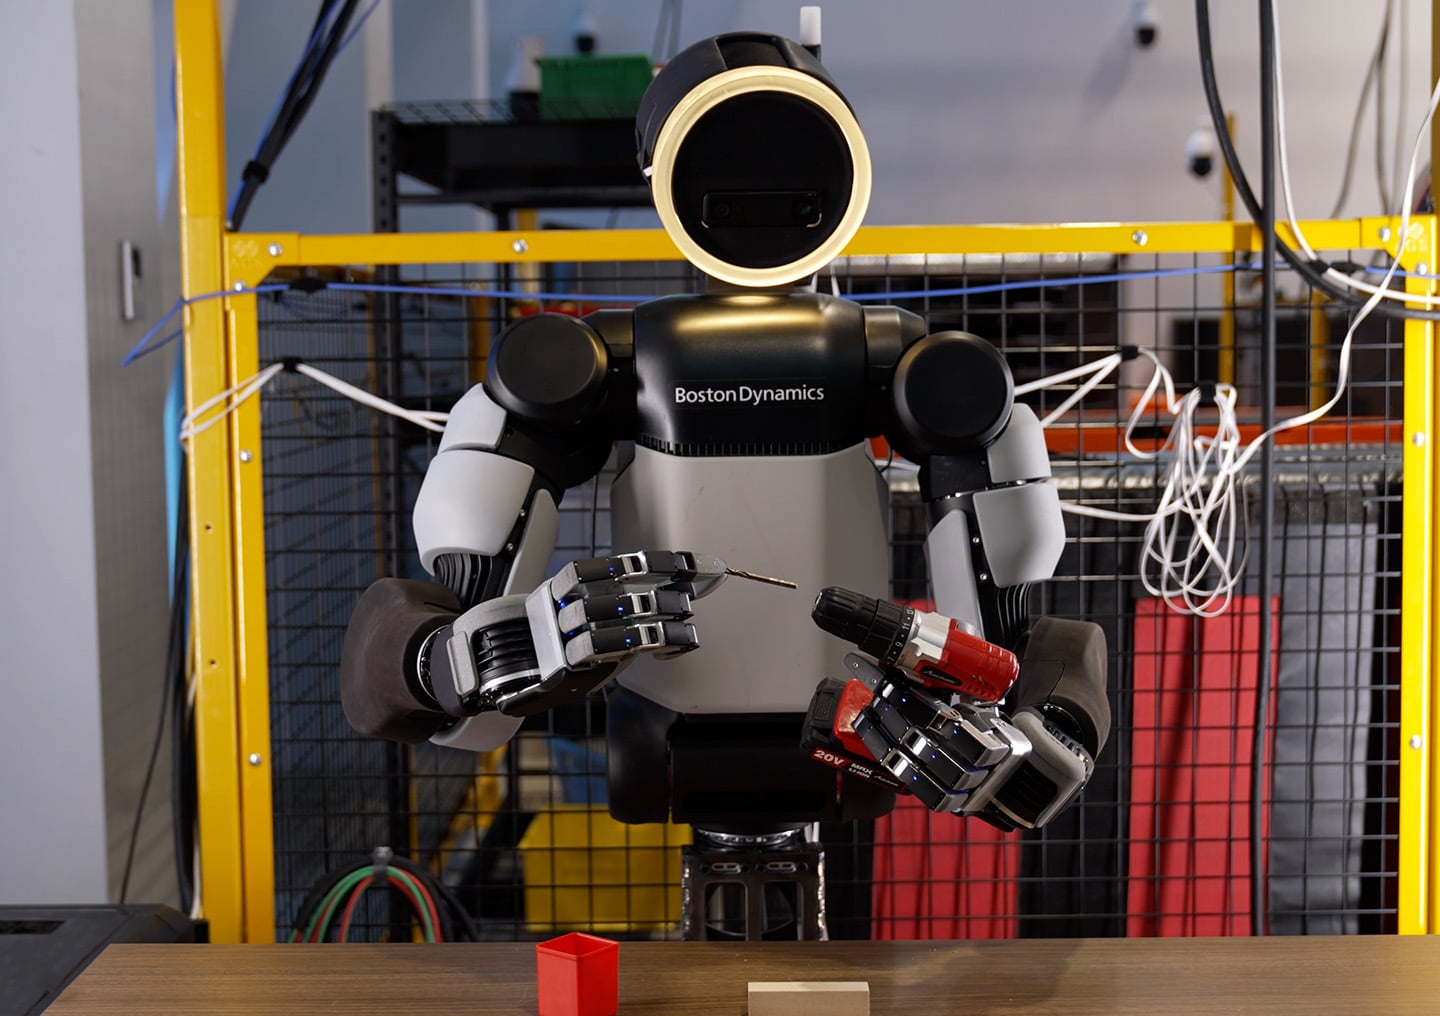
Boston Dynamics 宣布为人形机器人 Atlas 推出新款机械手。新手含拇指共 4 根手指,自由度由原来的 7 个增加到 13 个,接近翻倍。团队有意取消了小指,指尖和手掌覆盖压力式触觉传感器。官方还公开了 Atlas 手持电钻作业的演示,设计目标是在汽车工厂中实际应用。
去掉小指的 13 自由度机械手
新手的自由度共 13 个,拇指 4 个,其余三根手指各 3 个。尺寸与较大的成年人手相当,外形接近人手。
最引人注目的是没有小指。团队通过 3D 打印样机和仿真比较了不同的手指数量,认为增加第五根手指带来的灵巧度,抵不上随之增加的零部件和故障点。一位工程师表示,团队成员曾把小指用胶带固定后工作,结果发现少一根手指也完全够用。
驱动方式为直接驱动,只使用一种执行器。整体完全封装,没有外露线缆;执行器注重力的透明性(反向可驱动性),遇到冲击时手会顺势让开,而不是被损坏。
触觉与工具操作
指尖和手掌覆盖高密度压力式触觉传感器,连细微的接触变化也能感知。
演示中,拇指指尖可沿其他手指的长度和宽度方向滑动。除捏取和三指抓握外,还支持钻头、扭矩螺丝刀、角磨机、钉枪、焊枪等扳机式工具的握持。用指尖转动螺母、插入钻头等需要调整握持的操作也已展示。
在仿真中训练
设计核心是把仿真中学到的动作迁移到真机的 sim-to-real。训练中通过强化学习,随机改变电机扭矩特性、表面摩擦、物体形状和外部扰动,并借助刚性较高的传动系统提升物理仿真的精度。上一代 7 自由度手侧重抓取各种物体,新手则侧重对物体的操作。
进入工厂的时间表
Boston Dynamics 于 9 月 21 日在美国佐治亚州的 Hyundai Motor Group Metaplant America 设立了 Robotics Metaplant Application Center,在此对 Atlas 进行汽车制造方面的训练与验证。据报道,计划 2028 年先从零件分拣工作开始导入,2030 年以后扩展到零件装配工序。
总结
Atlas 新手将 13 个自由度、触觉传感和完全封装的直接驱动结合起来,目标是具备操作工具的灵巧性。包括取消小指在内的设计,在真实工厂中能发挥多大作用,还有待后续验证。
参考链接
[1] https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/
[2] https://www.therobotreport.com/boston-dynamics-opens-metaplant-application-center-train-atlas-humanoid-robots/