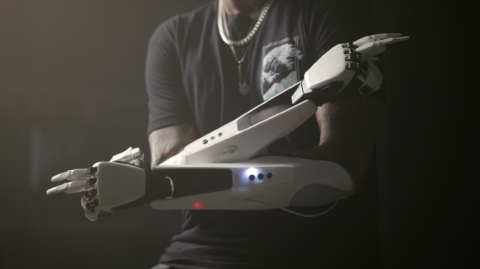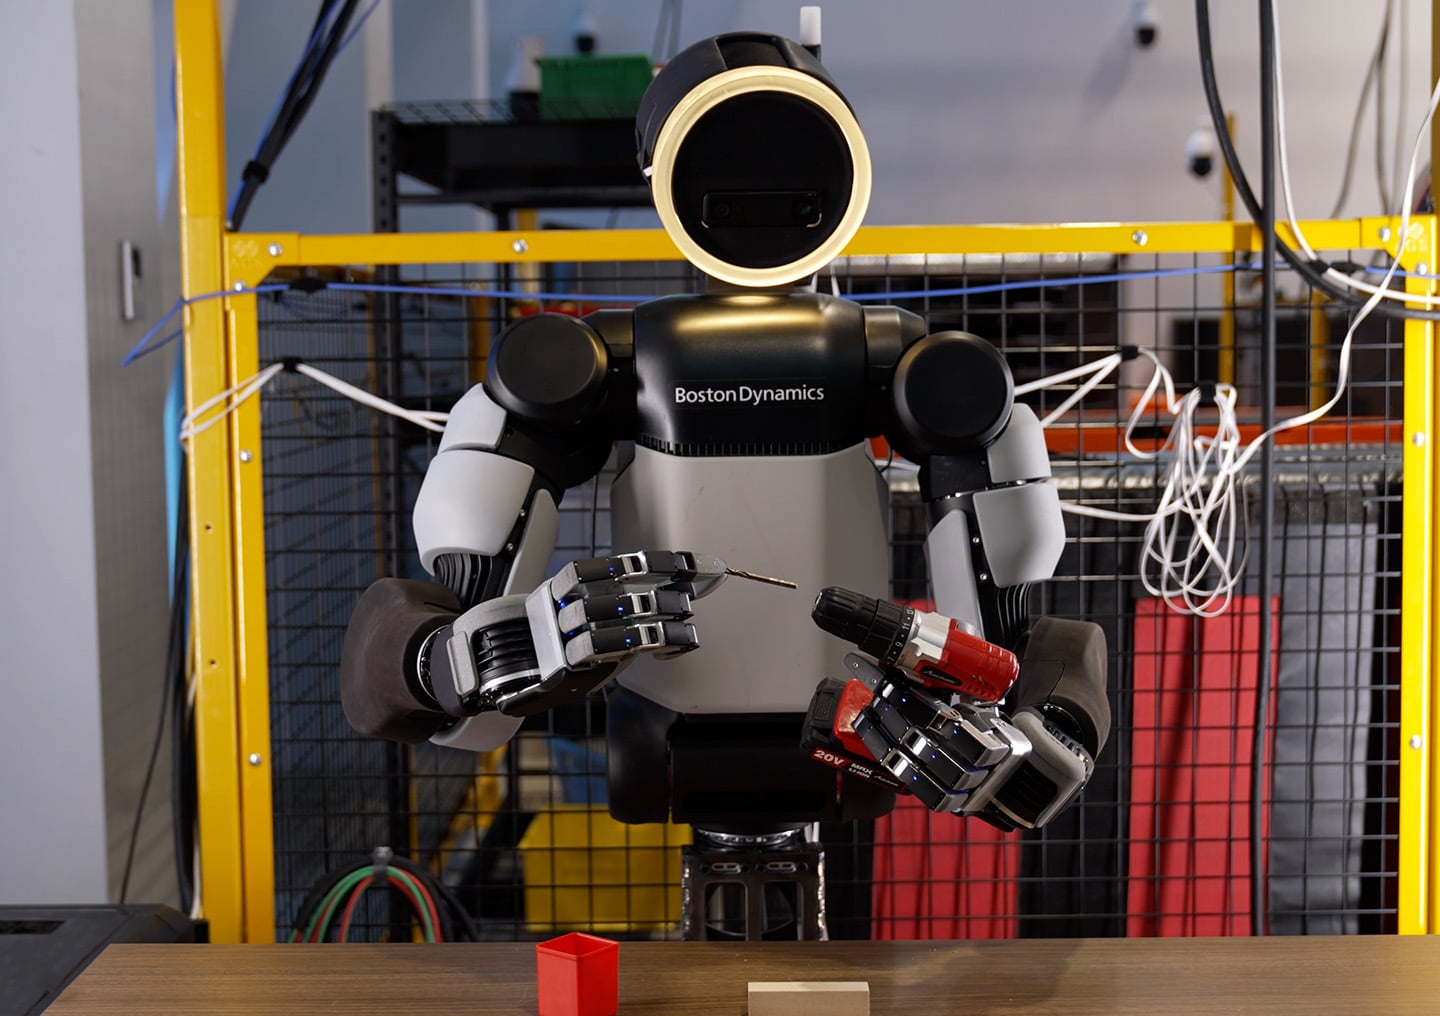
Boston Dynamics 宣布為人形機器人 Atlas 推出新款機械手。新手含拇指共 4 根手指,自由度由原本的 7 個增加到 13 個,幾乎翻倍。團隊刻意取消小指,指尖與手掌覆蓋壓力式觸覺感測器。官方也公開了 Atlas 手持電鑽作業的示範,設計目標是在汽車工廠中實際應用。
去掉小指的 13 自由度機械手
新手的自由度共 13 個,拇指 4 個,其餘三根手指各 3 個。尺寸與較大的成年人手相當,外型接近人手。
最引人注目的是沒有小指。團隊透過 3D 列印試作模型與模擬比較不同的手指數量,認為增加第五根手指所帶來的靈巧度,抵不上隨之增加的零組件與故障點。一位工程師表示,團隊成員曾把小指用膠帶固定後工作,發現少一根手指也足以應付。
驅動方式為直接驅動,只使用一種致動器。整體完全封裝,沒有外露線材;致動器重視力的透明性(反向可驅動性),遇到衝擊時手會順勢避開,而不是受損。
觸覺與工具操作
指尖與手掌覆蓋高密度壓力式觸覺感測器,連細微的接觸變化也能偵測。
示範中,拇指指尖可沿其他手指的長度與寬度方向滑動。除了捏取與三指抓握,也支援鑽頭、扭力螺絲起子、角磨機、釘槍、焊槍等扳機式工具的握持。用指尖轉動螺帽、插入鑽頭等需要調整握持的操作也已展示。
在模擬中訓練
設計核心是把模擬中學到的動作遷移到實機的 sim-to-real。訓練時透過強化學習,隨機改變馬達扭力特性、表面摩擦、物體形狀與外部干擾,並藉由剛性較高的傳動系統提升物理模擬的精度。上一代 7 自由度手側重抓取各種物體,新手則著重於對物體的操作。
進入工廠的時程
Boston Dynamics 於 9 月 21 日在美國喬治亞州的 Hyundai Motor Group Metaplant America 設立 Robotics Metaplant Application Center,在此針對汽車製造對 Atlas 進行訓練與驗證。根據報導,計畫 2028 年先從零件分揀工作開始導入,2030 年以後擴大到零件組裝工序。
總結
Atlas 新手結合 13 個自由度、觸覺感測與完全封裝的直接驅動,目標是具備操作工具的靈巧度。包括取消小指在內的設計,在真實工廠中能發揮多大效果,仍有待後續驗證。
參考連結
[1] https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/
[2] https://www.therobotreport.com/boston-dynamics-opens-metaplant-application-center-train-atlas-humanoid-robots/