

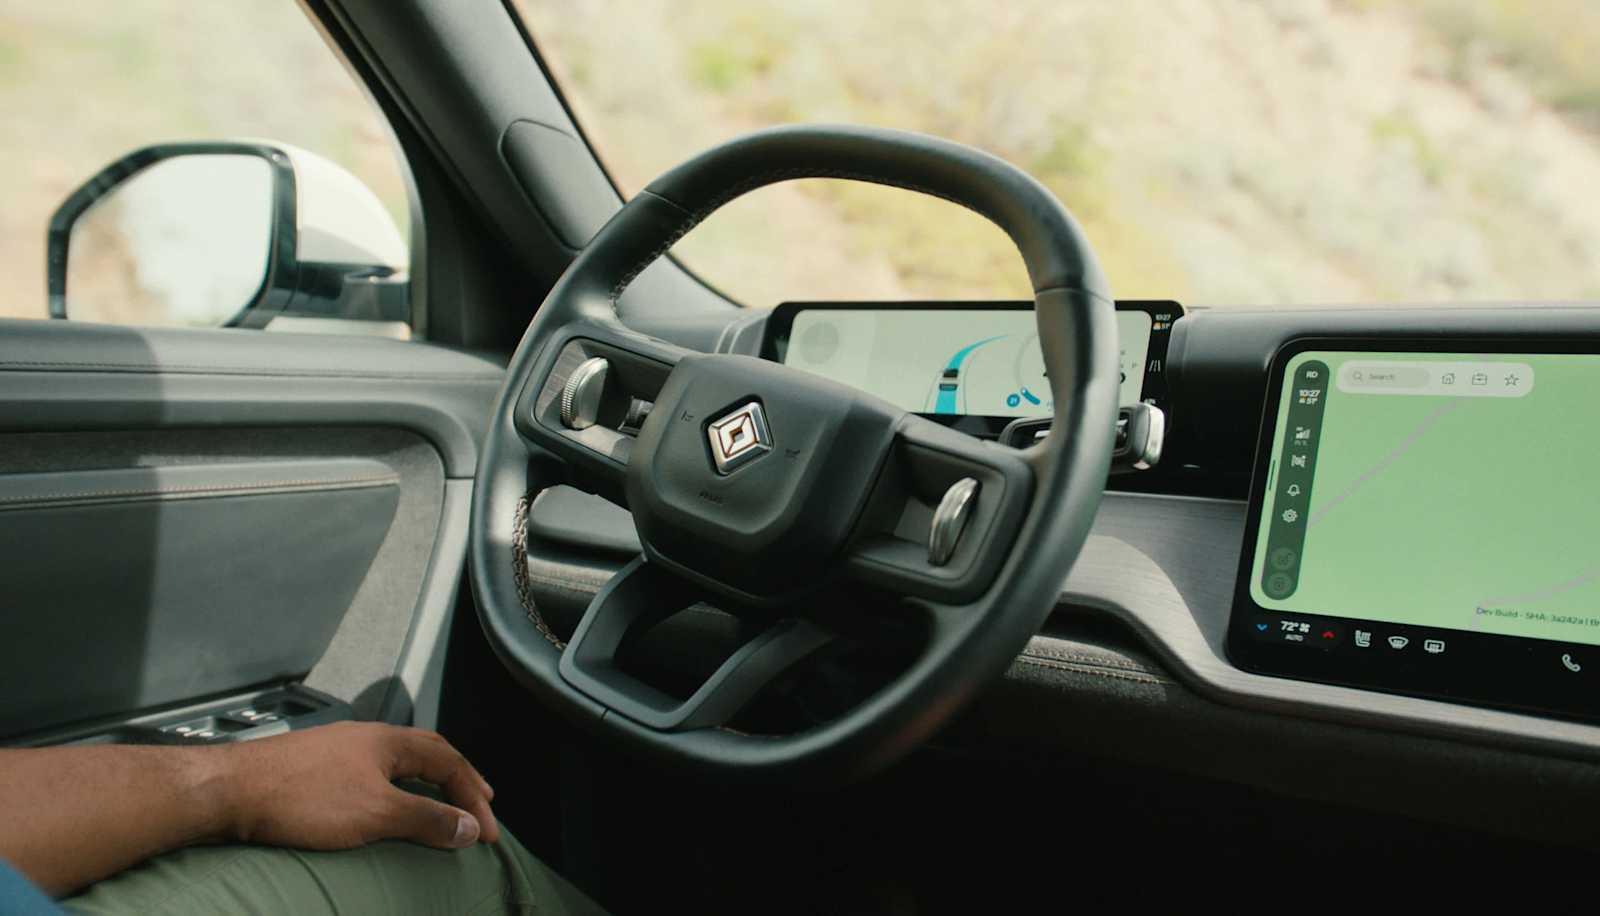
美國電動車廠 Rivian 正以自行設計的 AI 晶片為核心,一階一階墊高自動駕駛的能力。8 月開始交車的新款 SUV「R2」已經可以免手駕駛。以兩顆自研 RAP1 晶片湊出 1,600 TOPS 推論算力的第三代自動駕駛平台,預計從 2026 年下半年的 R2 開始搭載。到了 2028 年,同一款車將與 Uber 合作,以 Robotaxi 的身分載客上路。
免手駕駛已涵蓋 350 萬英里道路
Rivian 把輔助駕駛功能統一命名為 Autonomy+。其中的核心 Universal Hands-Free 可在美國與加拿大約 350 萬英里(約 560 萬公里)的道路上使用。只要車道線清楚,儀表出現提示後往後連撥兩次右側撥桿,雙手就能離開方向盤。
最近一次軟體更新把 Lane Change on Command 從高速公路擴大到更多路段,只要打一下方向燈,車輛就會自己找空隙變換車道。儀表上現在也會描繪紅綠燈、停車再開標誌與三角錐。
價格為每月 49.99 美元(約 7,700 日圓),或一次付清 2,500 美元(約 38.5 萬日圓)。一次付清的權益綁在車上,轉手時會跟著車走。新車附 60 天免費試用,選購 R2 Performance 首發套件的車主則在整車生命週期內免費使用。相較於 Tesla 的 Full Self-Driving(Supervised)每月 99 美元(約 1.5 萬日圓),月費大約只有一半。
※1 美元 = 154 日圓換算(截至 2026 年 9 月 9 日)
下一個里程碑是只輸入地址
Rivian 的下一個目標是 Point-to-Point。輸入目的地後,車輛會在駕駛持續監看的前提下,把市區道路與高速公路交流道在內的整段路線一次走完。限量推送規劃在年內進行,面向一般使用者的推送則以 2027 年為目標。
該公司認為,從免手駕駛到點對點的距離並沒有外界想的那麼遠。車道維持與變換車道已經在使用者的車上運作,剩下的主要是路口與號誌的處理。
用台積電 5nm 打造、只為自動駕駛而生的晶片
支撐這套構想的是 RAP1。它由台積電 5 奈米製程生產,把運算與記憶體整合在同一個多晶片模組上,並具備名為 RivLink 的低延遲互連,可以把多顆晶片串聯起來疊加算力。兩顆組成的第三代運算模組 ACM3,標稱 1,600 稀疏 INT8 TOPS,每秒處理 50 億像素。
NVIDIA 的車用 SoC Drive AGX Thor 單顆標稱 1,000 TOPS,單看數字兩者站在同一個水準上。差別在設計前提。通用晶片還得分出算力給車載娛樂與顯示控制,而 RAP1 只為跑自動駕駛推論而存在。晶片與 AI 模型同步開發這一點,也和直接採購現成產品的條件不同。
創辦人兼執行長 RJ Scaringe 在宣布與 Uber 合作時表示,不斷擴大的資料循環、作為自研推論平台的 RAP1,以及整合多種感測器的感知平台,三者結合讓通往 L4 的路徑變得實際。
11 顆鏡頭、5 顆雷達,再加 1 顆光達
第三代平台的感測器配置是合計 6,500 萬畫素的 11 顆鏡頭、5 顆雷達與 1 顆光達。Rivian 稱這是北美量產乘用車中最強的感測器與推論算力組合之一。
與堅持純視覺的 Tesla 不同,保留光達決定了這套方案的性格。鏡頭能捕捉顏色與質感,但在暗處與低對比場景下吃力;光達不受明暗影響,能直接量出立體形狀;雷達則能穿透雨雪。把弱點互不重疊的感測器疊在一起,其中一路出狀況時判斷也不容易崩掉。
蒐集到的資料會以實際行駛紀錄的形式從使用者車輛回流,其中包含三維點雲,用來訓練該公司稱為 Large Driving Model 的駕駛模型,更新後的模型再透過無線推送回車端。這個愈跑愈聰明的循環,跑在自家的車與自家的晶片上。
Uber 最高 12.5 億美元的後盾
商業化的合作對象是 Uber。依據 2026 年 3 月 19 日公布的協議,Uber 將在 2031 年前對 Rivian 投資最高 12.5 億美元(約 1,900 億日圓),前提是依期達成約定的自動駕駛里程碑。協議簽署後已先承諾投入 3 億美元(約 460 億日圓),並以主管機關核准為條件。
Uber 或其車隊合作夥伴預計在第一階段採購 1 萬輛以 R2 為基礎的全自動駕駛 Robotaxi,並握有自 2030 年起再洽談採購最多 4 萬輛的選擇權。首批營運從 2028 年的舊金山與邁阿密開始,計畫在 2031 年底前擴展到美國、加拿大與歐洲的 25 座城市。這些車輛僅在 Uber 平台上提供。
Uber 執行長 Dara Khosrowshahi 表示,Rivian 把整車、運算平台與軟體堆疊放在一起設計,同時把量產與供應留在美國本土,這是做出承諾的理由。在 Robotaxi 專案中,造車的公司與做自動駕駛的公司往往分屬兩家。把兩者收在同一家公司之內,正是 Uber 為這些目標提出的依據。
總結
Rivian 選的是從晶片、駕駛模型、整車一路到商用車隊全部自己垂直打通的路線。免手駕駛已經在交付的車上運作,輸入地址即可行駛的 Point-to-Point 年內限量推送,Robotaxi 則排在 2028 年。值得留意的是這個順序:先在可控的商用車隊裡把 L4 驗證完成,再把能力下放到零售車款。對一家在銷量上處於絕對劣勢的公司來說,這種堆疊方式或許是唯一走得通的路。



























