

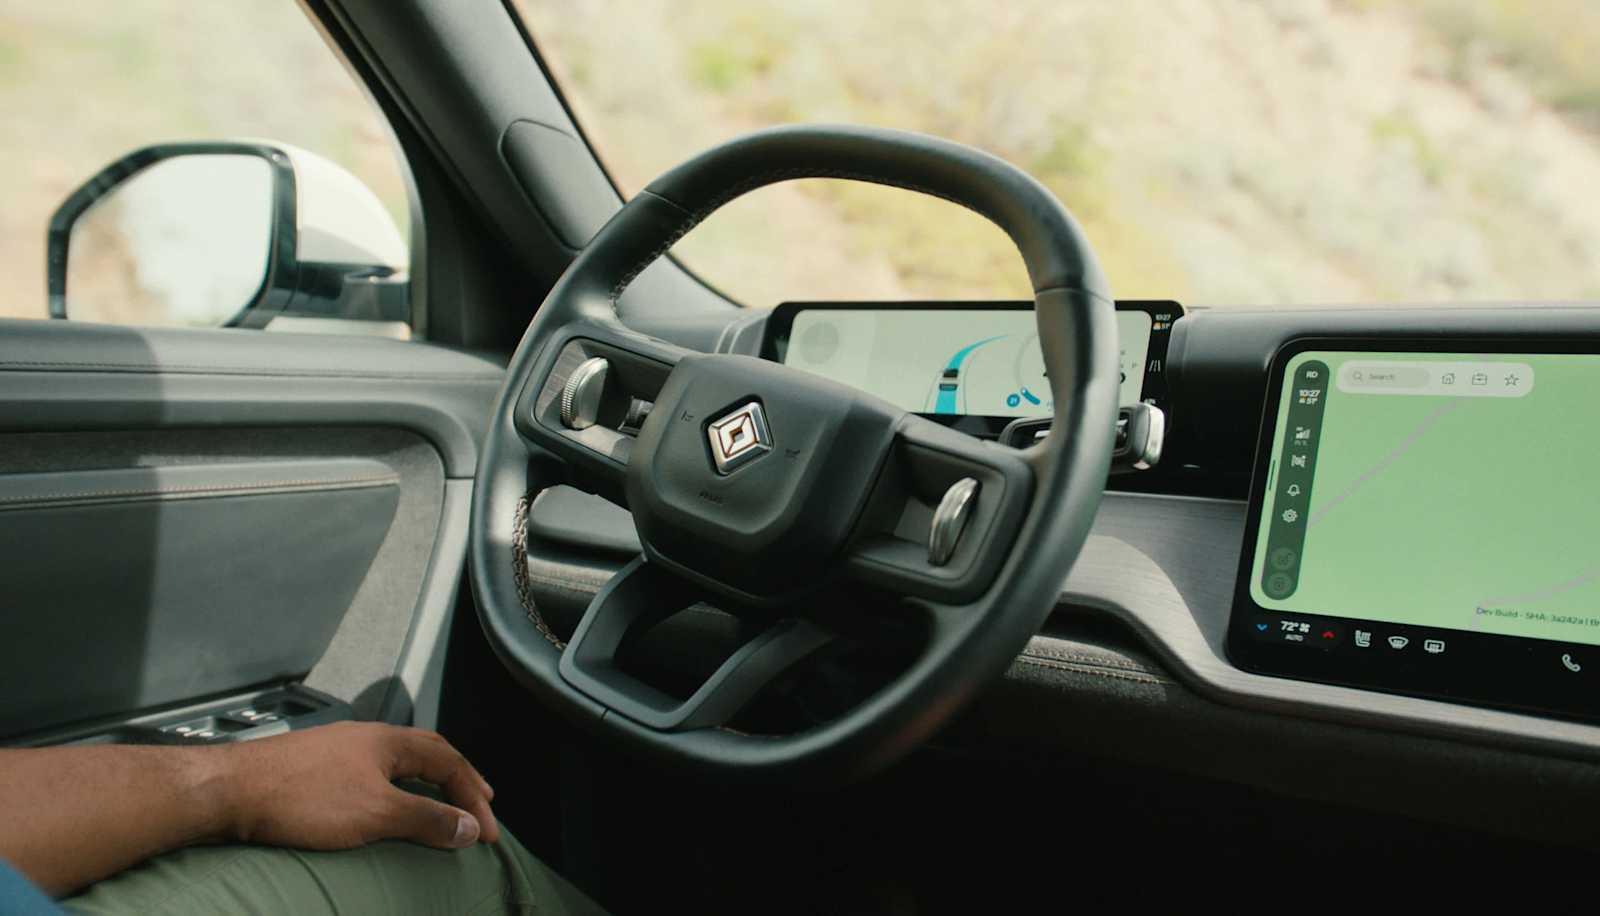
米国のEVメーカーRivianが、自社で設計したAIチップを軸に自動運転の段階を一段ずつ引き上げています。8月から納車が始まった新型SUV「R2」はすでに手放し運転に対応しています。RAP1と名付けた自社チップを2基束ねて1,600TOPSの推論性能を確保する第3世代の自動運転プラットフォームは、2026年後半のR2から搭載される予定です。2028年にはUberと組み、この車両をベースにしたロボタクシーを走らせる計画です。
手放し運転はすでに350万マイルの道路で使える
Rivianの運転支援機能はAutonomy+という名前でまとめられています。中核となるUniversal Hands-Freeは、米国とカナダの約350万マイル(約560万キロメートル)の道路で使えます。車線が明確に引かれている道であれば、ドライバーディスプレイに合図が出た時点で右のストークを2回引き、ハンドルから手を離せるという仕組みです。
直近のソフトウェア更新では、ウインカーを倒すだけで車が車線変更の隙間を探すLane Change on Commandが高速道路以外にも広がりました。信号機、一時停止標識、三角コーンをドライバーディスプレイ上に描画する機能も加わっています。
価格は月額49.99ドル(約7,700円)、または一括2,500ドル(約38万5,000円)です。一括で買った分は車両側に紐づくため、中古で手放すときも次の持ち主に引き継がれます。新車には60日間の無料試用が付き、R2 Performanceの発売記念パッケージを選んだ場合は車両の生涯にわたって追加費用なしで使えます。TeslaのFull Self-Driving(Supervised)が月99ドル(約15,000円)であることを踏まえると、月額でほぼ半分の値付けです。
※1米ドル=154円換算(2026年9月9日時点)
次の節目は住所を入れるだけの走行
Rivianが次の目標に置いているのはPoint-to-Pointです。目的地の住所を入力すると、発進から到着まで市街地の道も高速道路のインターチェンジも含めて一続きに走ります。ドライバーが常時監視する前提の機能で、限定的な展開が年内、広く行き渡るのは2027年を目標としています。
手放し運転からここまでの距離は、外から見えるほど遠くはないというのが同社の主張です。車線維持や車線変更の判断はすでに動いており、あとは交差点や信号の扱いを積み上げる作業が残っているという整理になります。
TSMCの5nmで作った、自動運転専用のチップ
この構想を支えているのがRAP1です。TSMCの5ナノメートルプロセスで製造され、演算とメモリを1つのマルチチップモジュールにまとめています。チップ同士を低遅延でつなぐRivLinkという独自の接続技術を備え、複数を束ねて処理能力を積み増せる設計です。これを2基束ねた第3世代の演算モジュールがACM3で、疎なINT8演算で1,600TOPS、毎秒50億ピクセルという数字を掲げています。
NVIDIAの車載向けSoCであるDrive AGX Thorが単体で1,000TOPSを公称しているので、絶対値としては同じ土俵に立った程度と言えます。違いは設計の前提のほうにあります。汎用チップは車載インフォテインメントやディスプレイ制御にも演算を割かなければなりませんが、RAP1は自動運転の推論だけを回すために作られています。チップとAIモデルを同時に開発できる体制も、既製品を買ってくる場合とは条件が変わってきます。
創業者でCEOのRJ Scaringe氏は、Uberとの提携を発表した際に、拡大するデータの循環とRAP1という自社の推論基盤、そして複数のセンサーを束ねる知覚基盤の組み合わせがレベル4への近道になると述べています。
カメラ11個とレーダー5個、そしてLiDARを1つ
第3世代プラットフォームのセンサー構成は、合計65メガピクセルのカメラ11個、レーダー5個、LiDAR 1個です。Rivianはこれを、北米の量産乗用車としては最も強力なセンサーと推論演算の組み合わせの1つになると説明しています。
カメラだけで押し切るTeslaと違い、LiDARを残した点がこの構成の性格を決めています。カメラは色や質感を捉えられる一方で暗所やコントラストの低い場面に弱く、LiDARは明るさに左右されず立体形状をそのまま測れます。レーダーは雨や雪の向こう側を見通せます。得意分野が食い違うセンサーを重ねることで、1つが不調でも判断が破綻しにくくなるという考え方です。
集まったデータは、顧客の車両から実走行の記録として戻ってきます。3次元の点群も含めてLarge Driving Modelと呼ぶ運転モデルの学習に使われ、更新されたモデルは無線で車両へ配信されます。走るほど賢くなる循環を、自社の車両と自社のチップの上で回そうという設計です。
Uberの最大12億5,000万ドルが後ろ盾に
商用展開の相手はUberです。2026年3月19日に発表された提携では、Uberが2031年までに最大12億5,000万ドル(約1,900億円)をRivianへ投資します。自動運転に関する達成目標を期日どおりにクリアすることが条件で、契約締結後にまず3億ドル(約460億円)が規制当局の承認を前提にコミットされました。
Uberまたはその車両運用パートナーは、第1段階でR2ベースの完全自動運転ロボタクシー1万台を購入する見込みです。2030年からはさらに最大4万台の購入を交渉する選択権も持ちます。走り出す場所はサンフランシスコとマイアミで、時期は2028年です。そこから2031年末までに米国、カナダ、欧州の25都市へ広げる計画で、車両はUberのプラットフォーム上でのみ利用できます。
UberのCEOであるDara Khosrowshahi氏は、車両と演算基盤とソフトウェアを一体で設計し、量産と供給まで米国内で自社が握っている点を評価したと述べています。ロボタクシー事業では、車を作る側と自動運転を作る側が別会社に分かれている例が少なくありません。そこを1社にまとめている点が、今回の投資判断の理由に挙げられた形です。
まとめ
Rivianが選んだのは、チップから運転モデル、車両、そして商用フリートまでを自社で縦に貫く道です。手放し運転はすでに納車済みの車で動いており、住所入力だけで走るPoint-to-Pointが年内に限定展開、ロボタクシーは2028年という順序が引かれています。注目したいのは、レベル4を先に業務用フリートで実証し、そこで得た能力を後から市販車へ降ろすという順番です。台数で圧倒的に不利な会社が自動運転で先行するには、こうした積み上げ方しか残っていないとも言えます。



























