

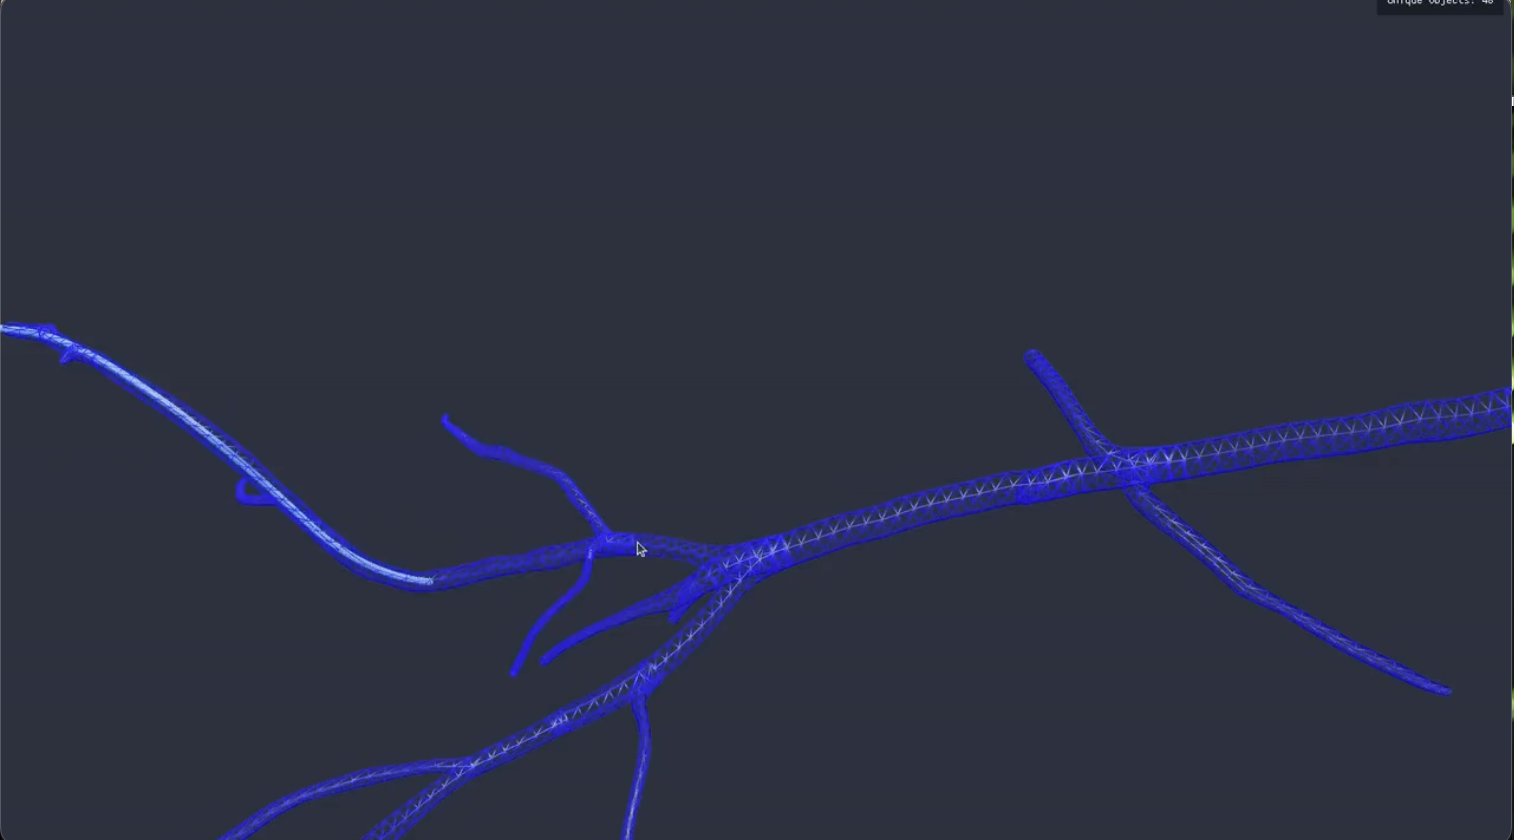
NVIDIAは7月22日、医療ロボット開発向けの物理シミュレーション基盤「Medical Physics Simulation」をオープンソースで公開しました[1]。GPUで高速化した点が特徴で、人体の組織と医療機器がどう干渉するかを仮想空間で再現できます。同社のベンチマークでは、8,192個の学習環境を並列実行することで、ロボットの動作学習にかかる時間を5時間超から2分未満へ短縮できたとしています[1]。
医療ロボットが直面するデータ不足という壁
医療用のロボットが現場で役立つには、まず物理世界の「押し返し」を学ぶ必要があります。人体の構造は個人差が大きく、器具は曲がり、押し込まれ、滑り、組織と複雑に接触します。画像はノイズが多かったり欠けていたりすることもあります。しかも、開発者が最も理解しておきたい稀なケースは、都合よく実験のタイミングで現れてくれるわけではありません[1]。
そのため、ロボットの挙動を訓練し、検証し、改良するために必要な多種多様なデータを大量に集めることが、医療ロボティクス最大のボトルネックになっていました[1]。
NVIDIAが医療向けの開発基盤「Isaac for Healthcare」の新機能として発表したMedical Physics Simulationは、この課題に対して、解剖学的な組織と機器の相互作用をモデル化し、捉えにくいシナリオを生成し、コンピューター上(in silico)で検証したうえで、ハードウェアを使った負荷の高いテストに進む前にロボットの制御方針を学習・評価できるようにするものです[1]。ワークフローごとに専用の環境をゼロから組み直すのではなく、再利用できるシミュレーション環境を用意できる点が、開発時間の短縮につながるとしています[1]。
古典物理と生成AIを組み合わせた仮想の訓練場
Medical Physics SimulationはNVIDIA CUDAで動作し、シミュレーションと生成AIの技術群であるNVIDIA Warp、Newton、Cosmosを土台にしています[1]。数百規模のシミュレーション環境を並列で走らせられるため、より多くのシナリオを試し、開発の早い段階で不具合の起きやすいパターンを洗い出せると説明されています[1]。
規模の大きさを示す数値として、NVIDIAはGPUネイティブのシミュレーションで8,192個のロボット学習環境を同時に動かし、学習時間を5時間超から2分未満に短縮したベンチマークを挙げています[1]。ただし、これは同社が示した数値であり、比較条件によって結果は変わり得ます。実際の開発現場でどの程度再現されるかは、今後の第三者による検証を待つ必要があります。
技術的な中身としては、2種類のアプローチを組み合わせている点が特徴です。1つは接触や摩擦、動きといった既知の物理法則を再現する古典的なシミュレーション、もう1つはMedical Physics Simulationに組み込まれたリアルタイム生成AI物理機能「NVIDIA Cosmos-H Dreams」です[1]。後者は、手技のデータから学習した視覚的なシーンの動きを再現する役割を担います[1]。具体例として、血管の構造、カテーテルやガイドワイヤーといった柔軟な器具、模擬的なX線画像、そして強化学習(試行錯誤を通じて最適な行動を学ぶ手法)を接続できるとしています[1]。この枠組みは、ほかの機器や部位、センサー、医療ロボティクスの領域へ広げられるよう設計されています[1]。
オープンソースが医療分野で重視される理由
NVIDIAは、医療分野でオープンソースであることが特に重要だと強調しています。システムの挙動を左右するデータやモデル、重み(パラメーター)に対して、開発チームが透明性を確保できる必要があるためです[1]。公開されたモデルや重みにアクセスできれば、開発者は結果を再現し、異なる人体構造やシナリオで性能を評価し、限界を見極め、規制当局の審査に向けた根拠を積み上げやすくなるとしています[1]。
オープンソースであることで、医療ロボティクスの開発者はフレームワークの内部を確認し、自社の機器やワークフローに合わせて改変し、GPUで高速化された土台の上に、NVIDIAの幅広い技術スタックと組み合わせて開発を進められます[1]。フレームワークはIsaac for Healthcareの一部として公開されており、開発者は参照用のワークフローを確認しながら、自分たちの機器や部位、用途に合わせたシミュレーション環境を作り始められます[1][2]。
手術ロボット大手が続々と採用
すでに複数の医療ロボティクス大手が、シミュレーション主導の開発に取り組んでいます[1]。
CMR SurgicalとCapgemini傘下のCambridge Consultantsは、Cosmos-H-Dreamsを使って軟部組織の手術における相互作用の物理を学習させ、患者ごとのシミュレーションを生成しています[1]。CMRは、自社の手術支援ロボット「Versius Surgical Robotic System」から得た匿名化済みの臨床データを約500時間分、オープンデータセット「Open-H Embodiment」へ提供しました。対象には胆嚢摘出、前立腺摘出、ヘルニア修復、子宮摘出といった術式が含まれます[1]。同社の最高技術責任者Chris Fryer氏は「オープンソースのモデルは共有された知識の上に開発を積み重ねることを可能にし、責任ある技術革新を加速させ、最終的には世界中の患者により一貫した治療とより良い成果をもたらす可能性を与えてくれます」と述べています[1]。
Johnson & Johnson MedTechは、Medical Physics SimulationとCosmosをベースにした基盤モデルを使い、泌尿器科向けの体腔内治療プラットフォーム「MONARCH」のデジタルツイン(現実の機器を仮想空間に再現したもの)を構築し、複雑な人体構造や腎結石のシナリオをモデル化しています[1]。XCathは血管内治療の自律制御方針の学習に、Inner Logicは合成データによる技術開発の加速や、機器の動作検証、規制対応に向けたin silicoの根拠づくりに活用しています[1]。Medtronicの構造的心疾患部門は、模擬X線センシングと組み合わせ、カテーテル操作の研究用データを生成する用途を検討しています[1]。
まとめ
NVIDIAが公開したMedical Physics Simulationは、医療ロボット開発の足かせだったデータ不足を、GPUで高速化した仮想シミュレーションで補おうとする試みです。古典物理と生成AIを組み合わせ、オープンソースとして透明性を確保する点が特徴で、手術ロボット大手の採用も始まっています。示された性能は同社のベンチマークに基づくものですが、開発の初期段階を仮想環境に移す流れは、医療機器の実用化を早める可能性があります。
出典:https://blogs.nvidia.com/blog/medical-physics-simulation-open-source/



























