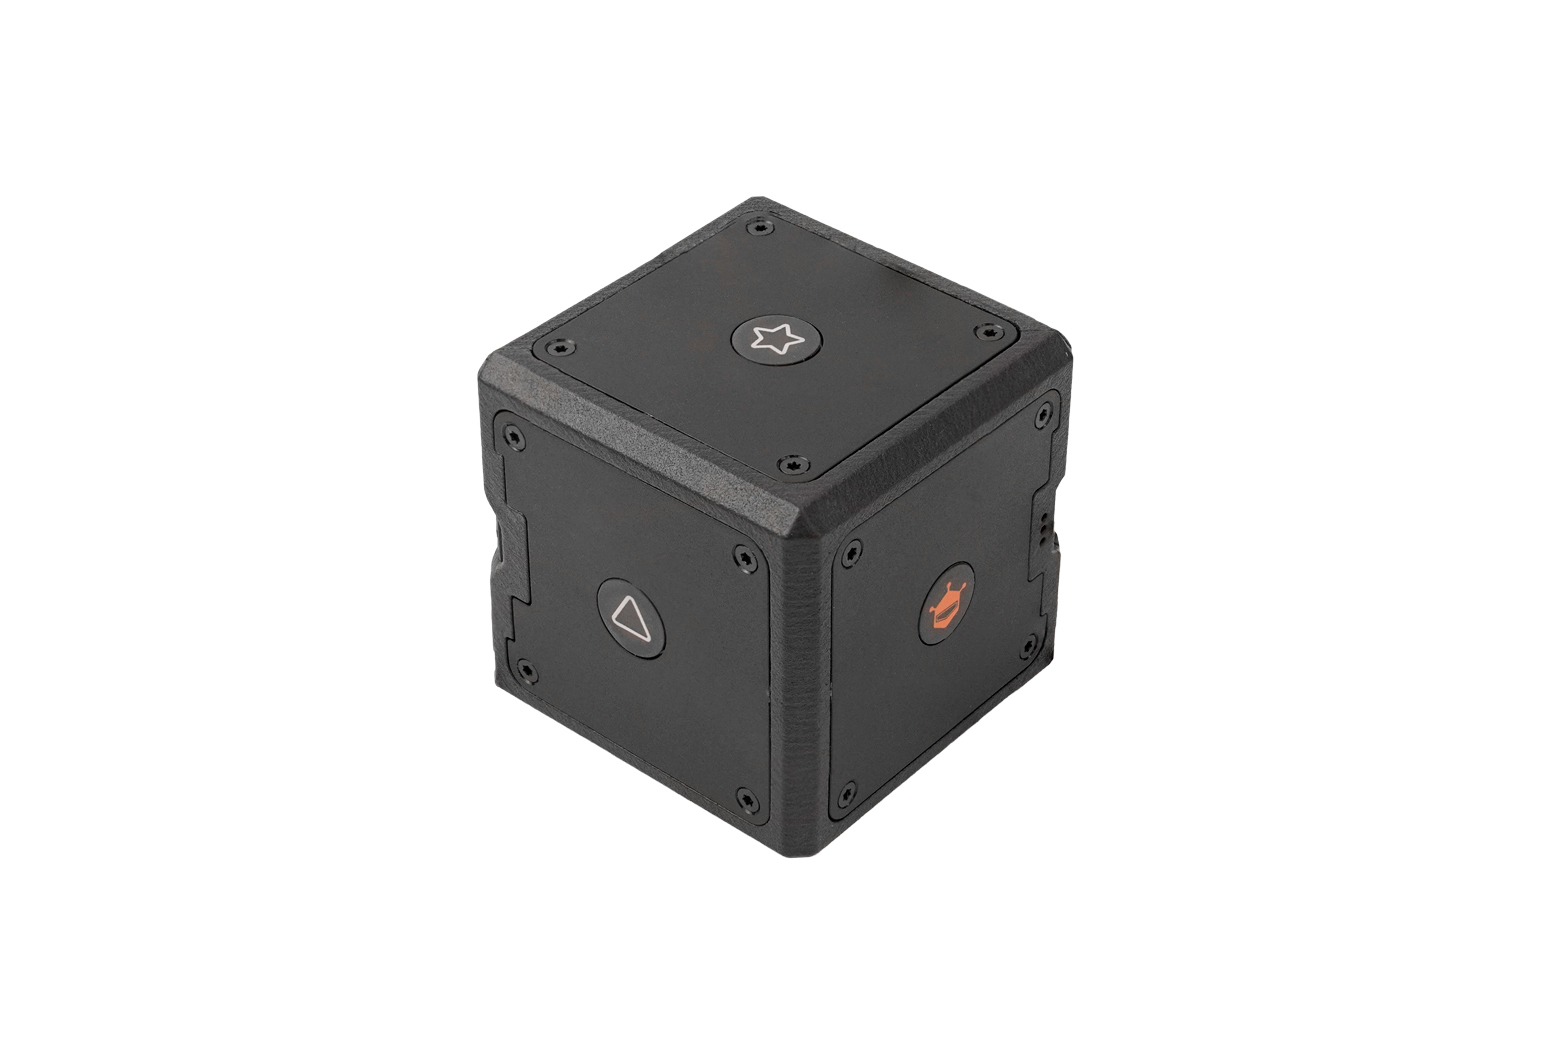
DFRobot 推出了針對 Apple Vision Pro 應用開發者的手持空間輸入裝置 seeMote Cube。這款邊長 56mm 的立方體整合了 6 自由度的位置與姿態追蹤、6 顆可程式化按鍵,以及以震動呈現的觸覺回饋,售價 299 美元(約 4.7 萬日圓),目前顯示有現貨,每位使用者限購 5 個。
※1 美元 = 157 日圓(截至 2026 年 8 月 1 日)
在眼動與手勢之外,補上一層能握在手裡的輸入
Apple Vision Pro 的標準操作是眼動搭配手勢:看著目標,再以手指捏合。這種方式不需要額外配件,但當使用者想要細微地移動物件,或是頻繁在確認與復原之間切換時,步驟就會變多。旋轉三維模型逐面檢視、依序逐項確認檢修紀錄,這類偏向工作現場的用途最容易顯露不足。
visionOS 27 內建了 Apple 自家處理空間配件的機制(Spatial Accessory API),應用程式可以讀取外部裝置的位置與姿態。Apple 的空間配件架構把慣性感測與紅外線追蹤結合,可提供最高 90Hz 的低延遲 6 自由度定位,在光線偏暗的環境下同樣能夠跟隨。seeMote Cube 便是為這套架構準備的現成硬體,開發者不必自行設計控制器,就能進入實體輸入的原型製作階段。
DFRobot 是總部設在深圳的開源硬體廠商,本次的產品並非與 Apple 的合作款。該公司在官方網站上明確載明,自身與 Apple Inc. 並無關聯。
56mm 立方體裡塞進 6 顆按鍵與震動馬達
機身是 56 × 56 × 56mm 的正六面體,重量 97.3g。單手就能握住,移動、旋轉、傾斜的動作可以直接對應到虛擬物件、指標、把手或虛擬工具的位置與方向。
按鍵分布在機身的各個面上,共 6 顆,分別以 logo、十字、三角、方形、星形、六邊形的符號區分。功能並未在硬體端固定,而是交由應用程式自行定義,可以是選取、確認、復原、切換模式、重設場景,或啟動虛擬工具。內建的震動馬達也是同樣的設計,開發者能針對選取、接觸、邊界偵測、警告與錯誤、作業完成等事件設定不同的震動模式。
主要規格如下。
| 項目 | 內容 |
|---|---|
| 產品名稱 | seeMote Cube(型號 DFR1280) |
| 支援平台 | Apple Vision Pro / visionOS 27 |
| 追蹤能力 | 6DoF,360 度無死角 |
| 使用環境 | 從明亮環境光到全黑 |
| 實體按鍵 | 6 顆可程式化按鍵 |
| 觸覺回饋 | 震動馬達 |
| 無線連線 | 藍牙 |
| 電池 | 500mAh / 3.7V 可充電 |
| 充電 | USB Type-C(5V) |
| API/SDK | Apple Spatial Accessory API/Swift |
| 外型尺寸 | 56 × 56 × 56mm |
| 重量 | 97.3g |
關於追蹤範圍,DFRobot 表示為 360 度無死角,並可在從明亮環境到完全黑暗的條件下運作。不過該公司的 Wiki 排除了直射陽光的情況,也沒有提供戶外追蹤表現的數據,因此視為室內用途會比較穩當。機身上有 3 顆指示燈,分別顯示藍牙連線狀態、充電中與電量偏低。包裝內含 Cube 本體、USB Type-C 傳輸線與快速入門指南三項。
範例程式碼與 USDZ 模型隨附提供
這類裝置真正費工的環節,其實在軟體側。要使用 Apple 的 AccessoryTrackingProvider,必須先把配件整理成可追蹤的狀態,並把參考配件檔案整合進應用程式。
seeMote Cube 為此準備了配套素材:.referenceaccessory 檔案、USDZ 模型、整合指南,以及在 GitHub 上公開的 Swift 範例應用程式 seeMoteViewer。範例實作了一整條流程:偵測以 GCSpatialAccessory 形式連線的裝置,透過 AccessoryTrackingProvider 取得追蹤錨點,並在混合沉浸空間中顯示與 Cube 位置綁定的三維模型。
隨附的示範是一台火星探測車模型,含 27 個可動零件,能在分解檢視與收合檢視的動畫之間切換。開發者可以只驅動綁在 Cube 上的模型,也能讓放置於空間中的複本同步運作。觸覺以 CHHapticEngine 實作,繪製使用 RealityKit,工作階段管理使用 ARKit,儲存庫中另外提供藍牙配件監控、模型載入、場景狀態管理等元件。
要在實機上執行範例,需要 Apple Vision Pro 本體、一台相容的 Mac、Xcode 27 beta 或更新版本,以及 visionOS 27 SDK。權限方面有一點值得先留意:Apple 的進階配件追蹤權限(entitlement)預設並未包含在內,儲存庫說明中提到必須先提出申請並取得核准,才能在實機上使用相關功能。
主要用途鎖定檢修、機器人與模型審閱
DFRobot 列出的用途偏向專業現場。空間檢修,也就是沿著既定檢查點在數位孿生空間中移動,結合當下情境確認狀態,再用實體按鍵完成確認。機器人路徑審閱,以具備 6 自由度的實體作為參照,重新檢視規劃好的動作序列、放置路徑點、驗證動作是否合理。以及把複雜模型逐層切換的分層審閱。這些情境都不只是觀看,而是把工作分工為由 Cube 的移動負責視角與物件姿態,按鍵負責確認與執行指令。
同系列還預告了另一款產品 seeMote Cap,它是可以後裝在實體工具上、把工具的 6 自由度動作帶進 visionOS 應用程式的追蹤模組,預計於 2026 年秋季登場。Cap 僅提供 6DoF 追蹤、藍牙與 USB Type-C,按鍵與觸覺回饋則交給 Cube。
299 美元這個價格,比較適合拿來對照自行湊齊慣性感測器、紅外線標記、無線模組、按鍵、震動、電源管理、機殼,再加上 visionOS 對接資料所需的工夫。它並不是給量產消費產品用的控制器,而是一件用於開發與驗證的工具。
總結
seeMote Cube 是以 Apple Vision Pro 的空間配件支援為前提打造的 56mm 手持輸入裝置。除了 6 自由度追蹤、6 顆可程式化按鍵與觸覺回饋之外,還附上範例程式碼、USDZ 模型與參考配件檔案,可以立刻開始實體輸入的原型製作。售價 299 美元,每人限購 5 個。若想在實機上測試,得先備妥 Vision Pro 本體與 Xcode 27 beta 以上版本,並向 Apple 申請取得對應權限,這一點值得先確認清楚。