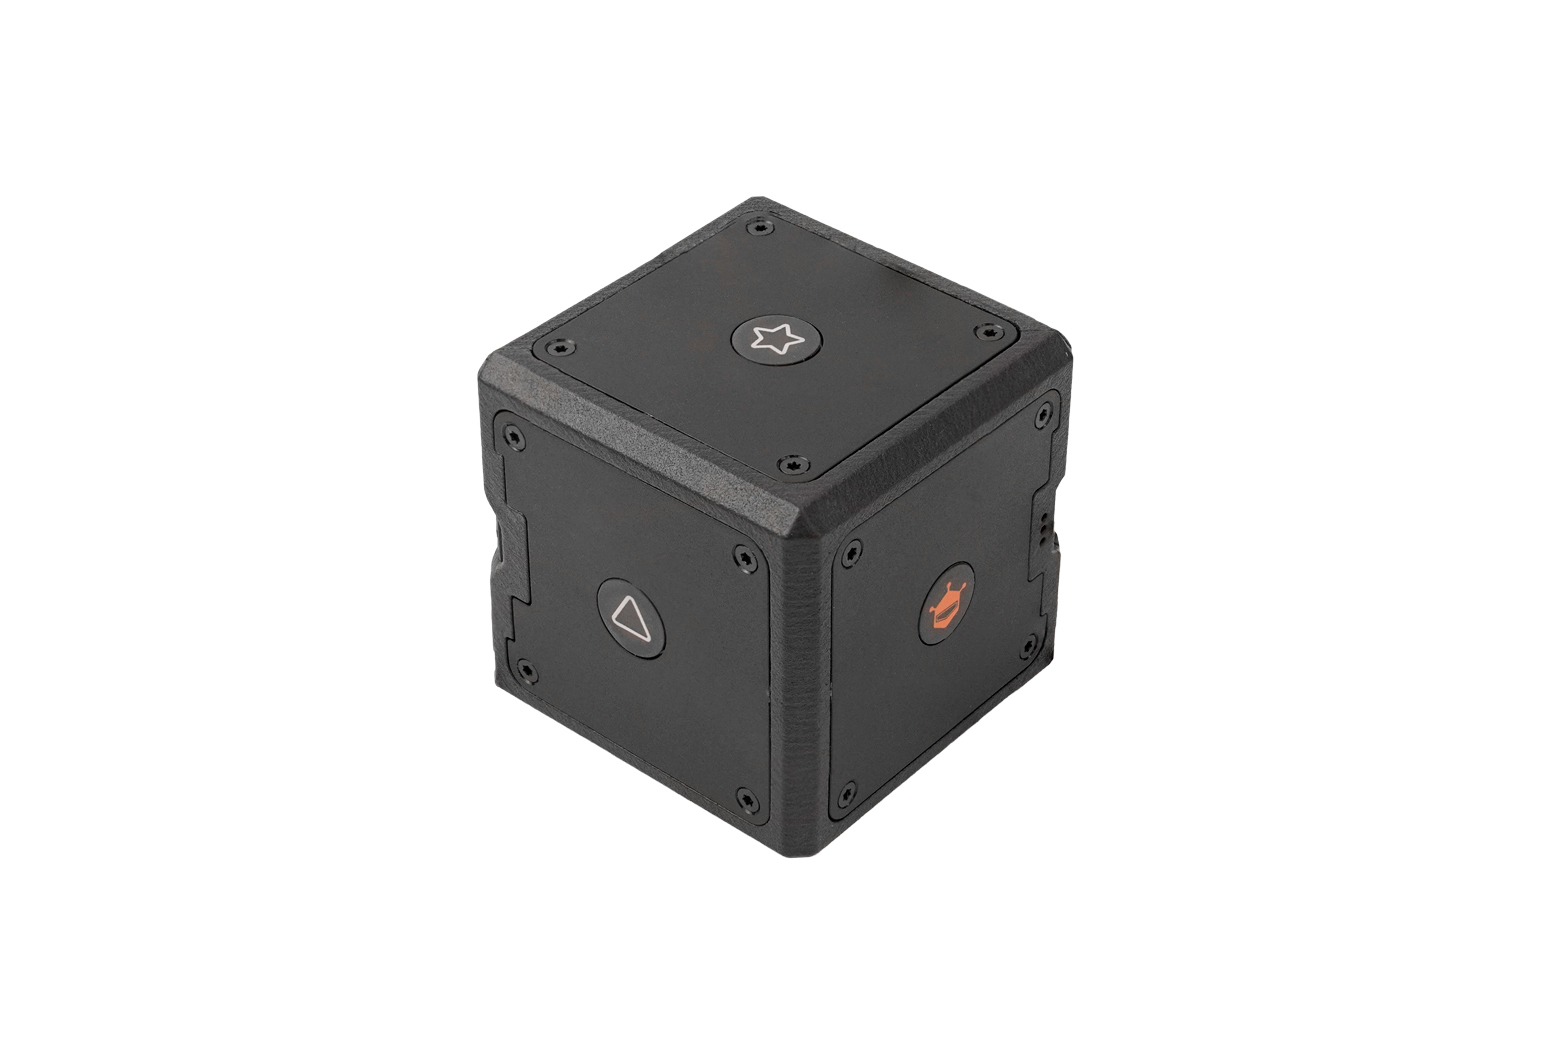
DFRobot 发布了面向 Apple Vision Pro 应用开发者的手持空间输入设备 seeMote Cube。这款边长 56mm 的立方体集成了 6 自由度的位置与姿态追踪、6 个可编程按键,以及基于振动的触觉反馈,售价 299 美元(约 4.7 万日元),目前显示有货,每位用户限购 5 个。
※1 美元 = 157 日元(截至 2026 年 8 月 1 日)
在眼动与手势之外,补上一层可以握在手里的输入方式
Apple Vision Pro 的标准操作方式是眼动加手势:看向目标,然后捏合手指。这种方式不需要额外配件,但在需要精细移动物体、或者频繁在确认与撤销之间切换时,操作步骤就会变多。旋转三维模型逐面检查、按顺序逐项确认巡检记录,这类偏工业场景的需求最容易暴露出不足。
visionOS 27 内置了 Apple 自家的空间配件机制(Spatial Accessory API),应用可以读取外部设备的位置与姿态。Apple 的空间配件底层将惯性传感与红外追踪结合,可提供最高 90Hz 的低延迟 6 自由度定位,在光线较暗的环境中同样能够跟随。seeMote Cube 就是为这套框架准备的现成硬件,开发者无需自行设计控制器即可着手物理输入的原型验证。
DFRobot 是一家总部位于深圳的开源硬件厂商,本产品并非与 Apple 的合作款。该公司在官网中明确说明,自身与 Apple Inc. 不存在关联关系。
56mm 立方体内塞进 6 个按键与振动马达
机身为 56 × 56 × 56mm 的正六面体,重 97.3g。单手即可握持,移动、旋转、倾斜的动作可以直接映射到虚拟物体、指针、手柄或虚拟工具的位置与朝向。
按键分布在机身的各个面上,共 6 个,分别以 logo、十字、三角、方形、星形、六边形符号加以区分。它们的功能并非由硬件固定,而是由应用自行定义,可以是选择、确认、撤销、切换模式、重置场景,或者启动虚拟工具。内置振动马达同理,开发者可以针对选中、接触、边界检测、警告与错误、任务完成等事件设定不同的振动模式。
主要规格如下。
| 项目 | 内容 |
|---|---|
| 产品名称 | seeMote Cube(型号 DFR1280) |
| 支持平台 | Apple Vision Pro / visionOS 27 |
| 追踪能力 | 6DoF,360 度无盲区 |
| 工作环境 | 从明亮环境光到完全黑暗 |
| 物理按键 | 6 个可编程按键 |
| 触觉反馈 | 振动马达 |
| 无线连接 | 蓝牙 |
| 电池 | 500mAh / 3.7V 可充电 |
| 充电 | USB Type-C(5V) |
| API / SDK | Apple Spatial Accessory API / Swift |
| 外形尺寸 | 56 × 56 × 56mm |
| 重量 | 97.3g |
关于追踪范围,DFRobot 表示为 360 度无盲区,并可在从明亮环境到完全黑暗的条件下工作。不过其 Wiki 中排除了直射阳光的场景,也没有给出户外追踪表现的数据,因此按室内使用来看待更为稳妥。机身设有 3 个指示灯,分别提示蓝牙连接状态、充电中和电量偏低。包装内含 Cube 本体、USB Type-C 数据线和快速入门指南三件。
示例代码与 USDZ 模型随附提供
这类设备真正费工夫的地方往往在软件侧。要使用 Apple 的 AccessoryTrackingProvider,需要先把配件准备成可追踪状态,并把参考配件文件集成进应用。
seeMote Cube 为这一步准备了配套素材:.referenceaccessory 文件、USDZ 模型、集成指南,以及在 GitHub 上公开的 Swift 示例应用 seeMoteViewer。示例实现了完整链路:检测以 GCSpatialAccessory 形式连接的设备,通过 AccessoryTrackingProvider 获取追踪锚点,并在混合沉浸空间中显示与 Cube 位置绑定的三维模型。
随附的演示是一台火星车模型,包含 27 个可动部件,可在爆炸视图与收拢视图的动画之间切换。开发者既可以只驱动绑定在 Cube 上的模型,也可以让空间中放置的副本同步运动。触觉通过 CHHapticEngine 实现,渲染使用 RealityKit,会话管理使用 ARKit,仓库中还提供了蓝牙配件监听、模型加载、场景状态管理等组件。
在真机上运行示例需要 Apple Vision Pro 本体、一台适配的 Mac、Xcode 27 beta 或更新版本,以及 visionOS 27 SDK。权限方面有一点需要提前留意:Apple 的高级配件追踪权限(entitlement)默认并不包含在内,仓库说明中提到必须先申请获批,才能在真机上使用相关能力。
目标场景:巡检、机器人与模型评审
DFRobot 列出的用途偏向工业与专业场景。空间巡检,即沿既定检查点在数字孪生空间中移动,结合上下文确认状态,并用物理按键完成确认。机器人路径评审,即以具备 6 自由度的实体作为参照,重新审视规划好的运动序列、放置路径点、验证动作的合理性。以及对复杂模型逐层切换的分层评审。这些场景都不止于观看,而是把工作拆分为 Cube 的运动负责视角与对象姿态,按键负责确认与执行命令。
该系列还有另一款产品 seeMote Cap 已经预告,它是可以后装在实体工具上、把工具的 6 自由度运动带入 visionOS 应用的追踪模块,预计 2026 年秋季登场。Cap 仅提供 6DoF 追踪、蓝牙与 USB Type-C,按键与触觉反馈则留给 Cube。
299 美元这个定价,更适合与自行凑齐惯性传感器、红外标记、无线模块、按键、振动、电源管理、外壳,以及 visionOS 对接资料所需的成本相比较。它并不是面向量产消费级产品的控制器,而是一件用于开发与验证的工具。
总结
seeMote Cube 是围绕 Apple Vision Pro 空间配件支持打造的 56mm 手持输入设备。除了 6 自由度追踪、6 个可编程按键和触觉反馈之外,它还附带示例代码、USDZ 模型与参考配件文件,可以立刻着手物理输入的原型开发。售价 299 美元,每人限购 5 个。想在真机上尝试,需要先备好 Vision Pro 本体与 Xcode 27 beta 及以上版本,并向 Apple 申请获批相应权限,这一点值得提前确认。