

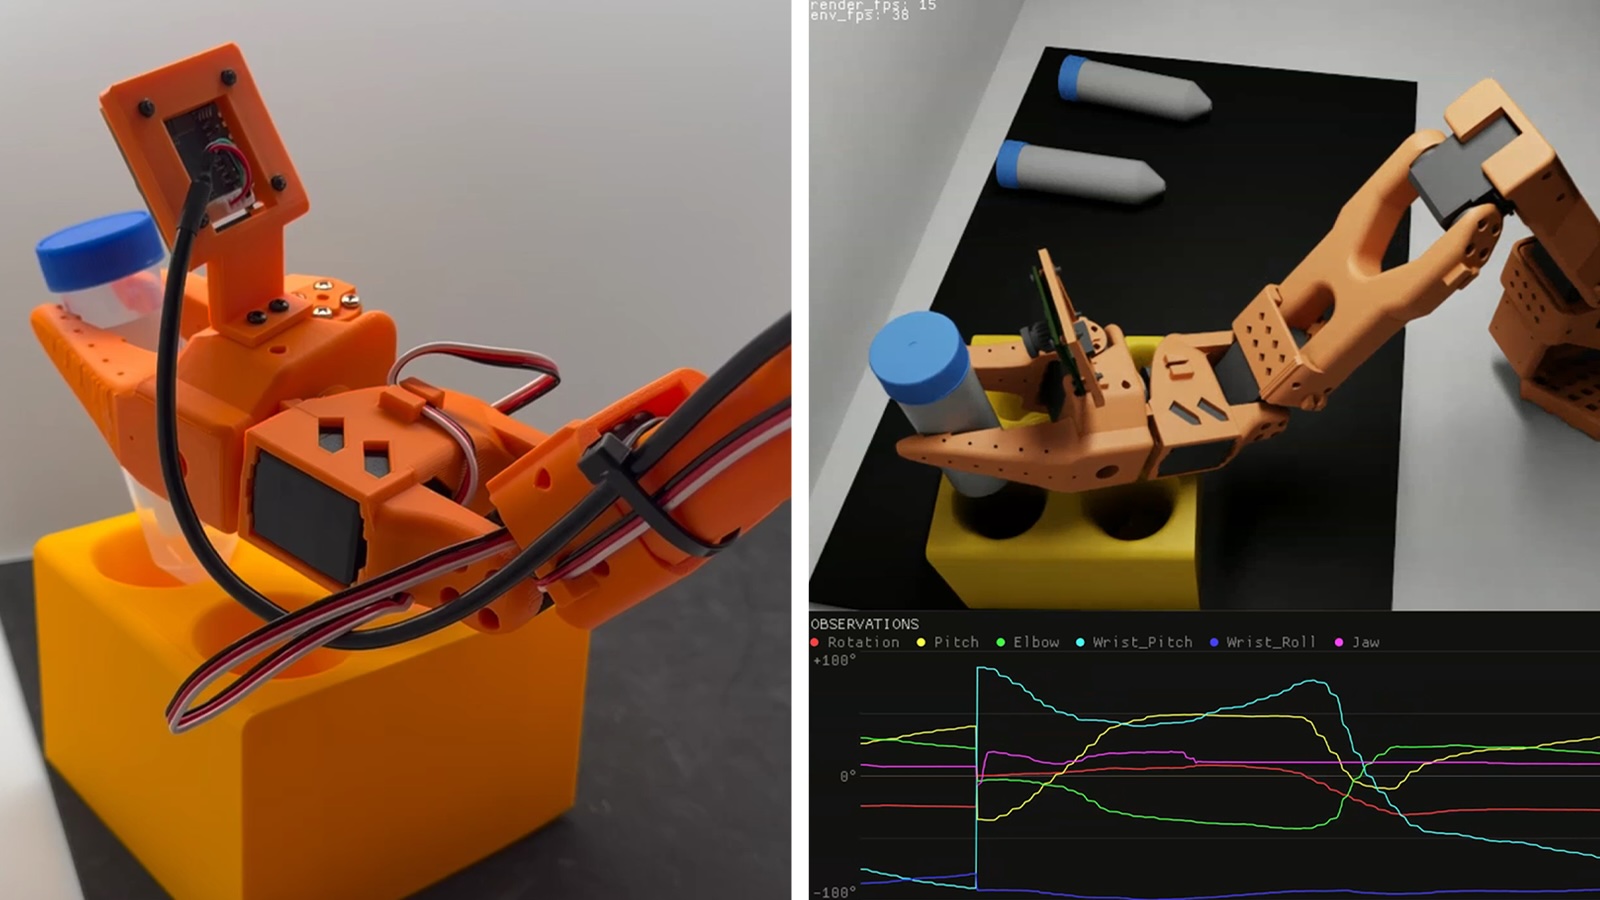
NVIDIA 與 Hugging Face 於 7 月 7 日宣布,將人形機器人基礎模型「NVIDIA Isaac GR00T 1.7」以及用於蒐集機器人示範資料的框架「NVIDIA Isaac Teleop」,整合至 Hugging Face 的開源機器人程式庫「LeRobot」[1]。針對實體 AI 的世界模型「NVIDIA Cosmos 3」也預計於近期整合。此舉的目標是透過開放的工作流程,串聯從資料蒐集到模型訓練、評估、部署的完整機器人開發流程。
加入 LeRobot 的 3 項 NVIDIA 技術
LeRobot 是 Hugging Face 推出的開源程式庫,用於訓練、執行與共享機器人資料集、模型、控制策略與工作流程。透過此次整合,以下 NVIDIA 技術可直接在 LeRobot 的工作流程中使用[1]。
首先,「Isaac GR00T 1.7」是針對人形機器人的開放推理型 VLA(Vision Language Action,即整合處理視覺、語言與行動的 AI 模型)。NVIDIA 將其定位為第一個開放且可商業運用的機器人基礎模型,透過 LeRobot 的工作流程,後訓練(post-training)與部署將更加容易。開發者可以一邊參考效能基準測試,一邊將 GR00T 調整至新的機器人形態與任務。
其次,「Isaac Teleop」是負責機器人資料蒐集的開源框架。開發者可以藉助外部裝置,以標準化、可互通的格式高品質記錄人類示範資料,並在 LeRobot 內完成資料集的擴充與共享。
此外,針對實體 AI 的前沿世界模型「Cosmos 3」的整合也已排入時程。在真實資料難以取得或蒐集成本過高的情境下,它可以生成與擴增機器人資料、模擬各種情境,為控制策略的開發提供支援[1]。
串聯 300 萬與 1,600 萬開發者社群
透過 NVIDIA 與 Hugging Face 的持續合作,NVIDIA 的 300 萬機器人開發者將與 Hugging Face 的 1,600 萬 AI 開發者連結起來[1]。Hugging Face 共同創辦人暨首席科學長 Thomas Wolf 表示:「開源是讓一個領域把先進研究轉化為人們能夠學習、應用並持續累積的方式。隨著 NVIDIA Isaac GR00T 1.7 與 Isaac Teleop 進入 LeRobot,機器人開發者能運用共享的模型、資料與工作流程,在開放環境中訓練與評估機器人」[1]。
在開源 AI 的世界裡,模型、資料與工具的共享大幅加速了技術發展。然而在機器人領域,NVIDIA 指出,大規模資料集、機器人基礎模型、模擬、運算資源與驗證工具等仍然昂貴且分散,成為實體 AI 開發的障礙[1]。此次整合可視為透過開放生態系來降低這些門檻的措施。
與既有 NVIDIA 資源相互配合
在此次整合之前,NVIDIA 的多項資源已經連接至 LeRobot[1]。累計下載超過 1,500 萬次的開源實體 AI 資料集,包含超過 35 萬筆真實與模擬軌跡資料,以及 5,700 萬筆抓取(grasp)資料,可用於快速啟動開發。基於 Isaac Sim 與 Isaac Lab 的模擬框架,則讓開發者在移轉至實體機器人之前,完成環境建置、資料生成與策略驗證。
此外,透過 LeRobot Environment Hub 中的「Isaac Lab-Arena」,開發者可以快速打造複雜的模擬環境,用於訓練與評估 GR00T、Pi、SmolVLA 等通用機器人策略。邊緣 AI 模組「Jetson Thor」與開源人形機器人「Reachy 2」的整合,也為 VLA 模型的實機部署提供支援[1][2]。
總結
隨著此次發布,Isaac GR00T 1.7 與 Isaac Teleop 已整合至 LeRobot,Cosmos 3 也將於近期加入。從資料蒐集、模型調整到模擬驗證、實機部署,開發者將能透過統一的開源工作流程一次完成,人形機器人開發的門檻可望大幅降低。語言模型領域由開源驅動的快速進化能否在機器人領域重現,值得持續關注。
出典:https://blogs.nvidia.com/blog/hugging-face-lerobot-models-frameworks-open-robotics/
出典:https://huggingface.co/blog/nvidia/nvidia-isaac-teleop-and-gr00t17-in-lerobot



























