

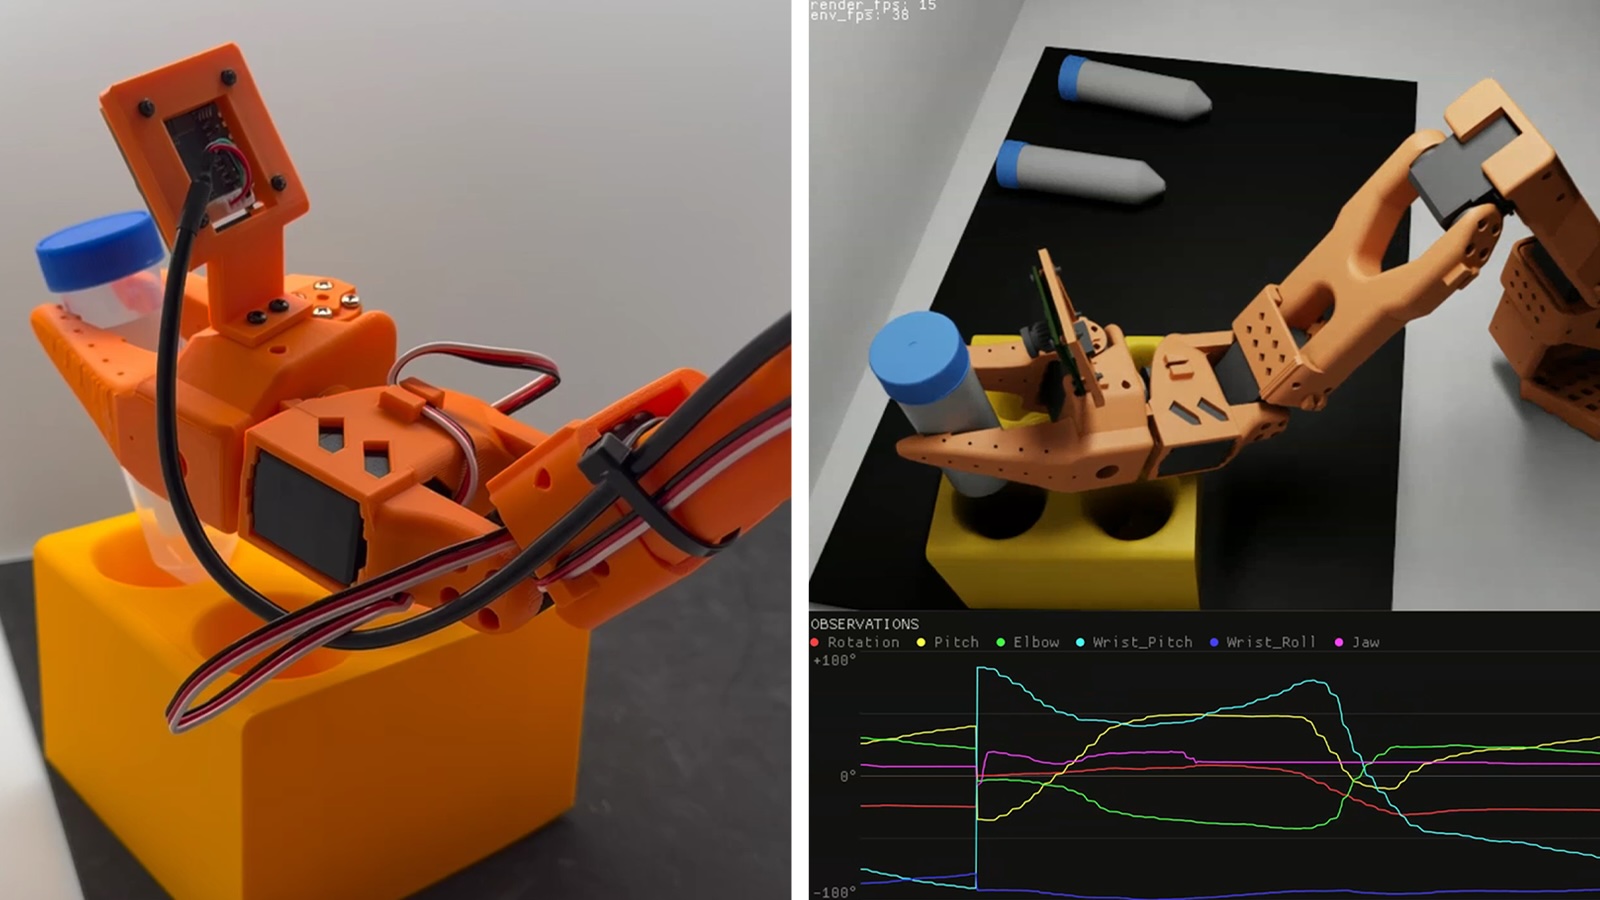
NVIDIAとHugging Faceは7月7日、ヒト型ロボット向けの基盤モデル「NVIDIA Isaac GR00T 1.7」と、ロボットの実演データを収集するフレームワーク「NVIDIA Isaac Teleop」を、Hugging Faceのオープンソースロボティクスライブラリ「LeRobot」に統合すると発表しました[1]。フィジカルAI向けのワールドモデル「NVIDIA Cosmos 3」の統合も近く予定されており、データ収集からモデルの学習・評価・展開まで、ロボット開発の一連の工程をオープンなワークフローでつなぐ狙いです。
LeRobotに加わる3つのNVIDIA技術
LeRobotは、ロボットのデータセット・モデル・制御ポリシー・ワークフローを学習・実行・共有するためのHugging Face製オープンソースライブラリです。今回の統合により、以下のNVIDIA技術がLeRobotのワークフローから直接使えるようになります[1]。
まず「Isaac GR00T 1.7」は、ヒト型ロボット向けのオープンな推論型VLA(Vision Language Action、視覚・言語・行動を統合して扱うAIモデル)です。NVIDIAはこれを、オープンかつ商用利用可能なロボット基盤モデルの第1弾と位置づけており、LeRobotのワークフローを通じた追加学習(ポストトレーニング)や展開が容易になります。開発者は、性能ベンチマークを確認しながら、GR00Tを新しいロボットの機体構成やタスクに適応させられます。
次に「Isaac Teleop」は、ロボットのデータ収集を担うオープンソースのフレームワークです。外部デバイスを使って人間の実演(デモンストレーション)を高品質に記録し、標準化された相互運用可能な形式でデータセットを拡充・共有する作業を、LeRobot内で完結できます。
さらに、フィジカルAI向けのフロンティアワールドモデル「Cosmos 3」の統合も予定されています。実世界のデータ収集が難しい、あるいはコストが高すぎる場面で、ロボット用データの生成・拡張やシナリオのシミュレーションを行い、制御ポリシーの開発を支援するとしています[1]。
300万人と1,600万人のコミュニティをつなぐ
NVIDIAとHugging Faceの継続的なパートナーシップにより、NVIDIAの300万人のロボティクス開発者と、Hugging Faceの1,600万人のAI開発者がつながることになります[1]。Hugging Faceの共同創業者で最高科学責任者のThomas Wolf氏は「オープンソースは、先端研究を人々が学び、応用し、その上に構築できるものへと変える手段です。LeRobotに加わったIsaac GR00T 1.7とIsaac Teleopにより、ロボティクス開発者は共有されたモデル・データ・ワークフローを使って、オープンな環境でロボットの学習と評価を進められます」と述べています[1]。
オープンソースAIの世界では、モデルやデータ、ツールの共有によって開発が一気に加速してきました。一方でロボティクス分野は、大規模データセットやロボット基盤モデル、シミュレーション、計算資源、検証ツールといったリソースが高価で分断されており、フィジカルAI開発の障壁になっているとNVIDIAは指摘しています[1]。今回の統合は、こうした障壁をオープンなエコシステムで下げる取り組みと言えます。
既存のNVIDIA資産とも連動
LeRobotには、今回の統合に先立って、NVIDIAの各種リソースがすでに接続されています[1]。累計1,500万回以上ダウンロードされたオープンソースのフィジカルAIデータセットは、35万件超の実機・シミュレーション軌道データと5,700万件の把持(グラスプ)データを含み、開発の立ち上げに利用できます。また、Isaac SimとIsaac Labベースのシミュレーションフレームワークにより、実機に移る前に環境構築・データ生成・ポリシー検証が行えます。
このほか、LeRobotのEnvironment Hubでは「Isaac Lab-Arena」を通じて複雑なシミュレーション環境を素早く試作し、GR00TやPi、SmolVLAといった汎用ロボットポリシーの学習・評価に使えます。エッジAIモジュール「Jetson Thor」とオープンソースヒト型ロボット「Reachy 2」の連携により、VLAモデルの実機展開もサポートされています[1][2]。
まとめ
今回の発表により、Isaac GR00T 1.7とIsaac TeleopがLeRobotに統合され、Cosmos 3も近く加わる予定です。データ収集からモデルの適応、シミュレーション検証、実機展開までをオープンソースの共通ワークフローで一気通貫に扱えるようになり、ヒト型ロボット開発の裾野が大きく広がりそうです。言語モデルで起きたオープンソース主導の急速な進化が、ロボティクスでも再現されるのか注目されます。
出典:https://blogs.nvidia.com/blog/hugging-face-lerobot-models-frameworks-open-robotics/
出典:https://huggingface.co/blog/nvidia/nvidia-isaac-teleop-and-gr00t17-in-lerobot



























