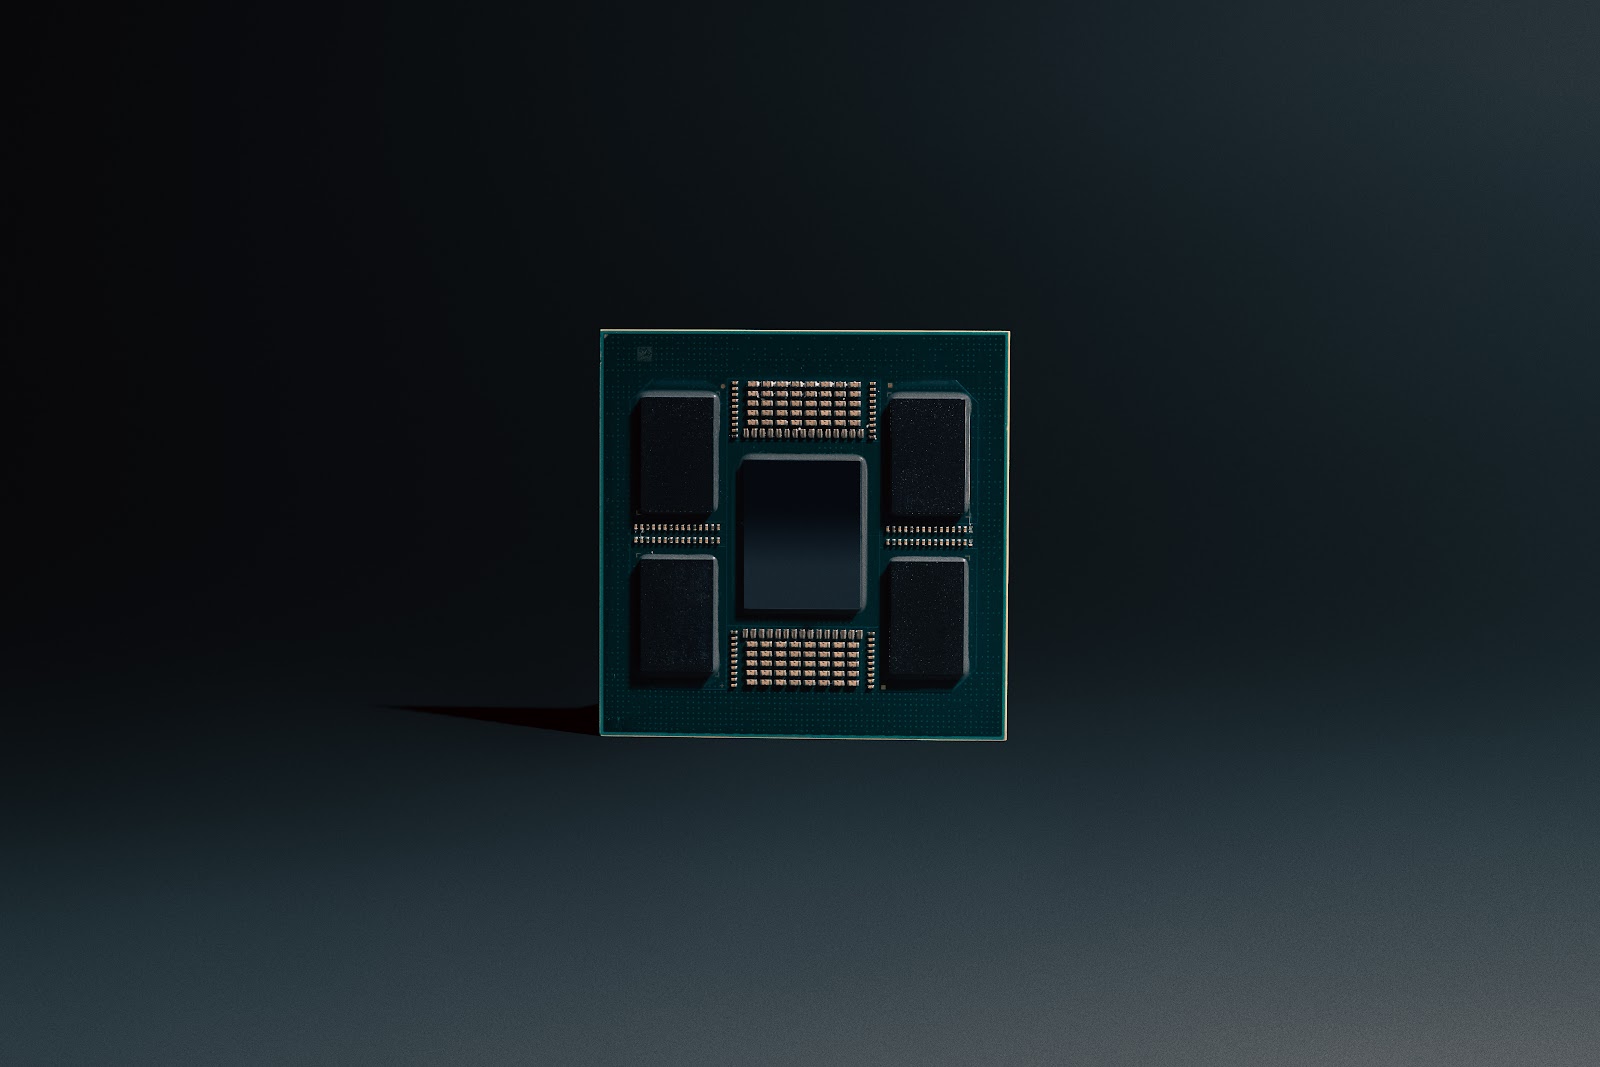
Waymo 於 8 月 20 日首度公開自家 Robotaxi 車載電腦的內部架構。核心是一顆自行設計的 5nm 特殊應用積體電路,光是負責承接攝影機與光達原始資料的前端處理,就具備超過 1000 TOPS 的機器學習效能。這代表一路以現成零件上路的自駕車隊,正式跨入自造晶片的階段。
在原始資料的入口放上專用晶片
這次公開的 ASIC 並非通用運算單元,而是專為即時處理與融合感測器原始資料、並在其上執行類神經網路而設計的處理器。它內建專用加速器,可直接從光達、雷達與攝影機的資料流中萃取關鍵資訊,輸出再交給後段的專用推論引擎,執行感測器融合模型。
光是前端處理就分配到 1000 TOPS 以上,這個數字本身已相當可觀,但 Waymo 強調的並不是峰值。自駕實際面對的是每次輸入量偏小的低批次處理,官方表示他們連同軟體在內進行全堆疊最佳化,目標是把這種條件下實際達成的效能拉到最高。
低光源環境的辨識能力同樣受惠。晶片本身內建時間軸上的降噪機制,最新系統可同時即時處理 13 台高解析度攝影機的畫面,捕捉傳統攝影機在暗處會遺失的細節。
為了壓縮毫秒級延遲而定下的設計思維
Waymo 為車載運算列出 3 項要求。第一項是反應速度。自駕的判斷必須在車內完成,不能仰賴網路,因此從畫面輸入到車輛動作之間的延遲直接牽動安全性。官方表示,過去 8 年原始運算效能提升了 20 倍,同時也在軟體層把延遲的整體分布壓了下來。
支撐這一切的是超過 2 億英里的無人駕駛經驗。放在資料中心都稱得上可觀的運算規模,卻要塞進持續震動、溫差劇烈的車內並滿足即時限制,Waymo 的做法是讓硬體、感測器與演算法並行協同設計。
故障也不會停下來的雙路架構
第二項要求是耐用性。車載電腦長期承受震動與衝擊,還得在嚴冬與酷暑之間來回。Waymo 將運算單元直接接上車輛的液冷系統,確保環境變化時效能不會下滑。
第三項是備援。車上沒有可以接手的駕駛,單一運算路徑顯然行不通。Waymo 的車載電腦被設計成兩具獨立引擎的形態,平常兩路並行執行相同的工作負載,一旦其中一路發生故障,另一路會無縫接手。
同時,乘坐體驗也被列入設計條件。整體採以機器學習為主的架構,而排程、資料搬移、日誌紀錄等非機器學習的工作則交給處理器、GPU 與加速器,透過這種異質分工兼顧耗電、行李廂空間與靜音表現。
不是閉門造車,細節將在 Hot Chips 揭曉
自研晶片聽起來像是垂直封閉,但 Waymo 同時點名了合作夥伴,包括 AMD、Micron、NVIDIA、SAMSUNG、Sandisk、Socionext 與 TSMC 共 7 家。哪些部分自己做、哪些採用成熟的外部技術,公司劃出了清楚的界線。
這次公布仍屬概要,更深入的技術內容預計會在 8 月 23 日開幕的半導體技術會議 Hot Chips 的演講中揭曉。在 Robotaxi 的競爭多半以車隊規模與覆蓋城市數量來衡量的此刻,底層運算的打磨終於被端上檯面。
總結
Waymo 公開的是一顆專攻感測器原始資料處理的 5nm ASIC,以及以它為核心的車載運算設計思維。光是前端處理就超過 1000 TOPS、8 年內運算效能提升 20 倍、直接接上車輛液冷、以兩路獨立架構達成備援,這些都是從無人駕駛在真實道路上持續運作的現實需求反推而來的結果。更多細節可望在 Hot Chips 的演講中揭曉。