

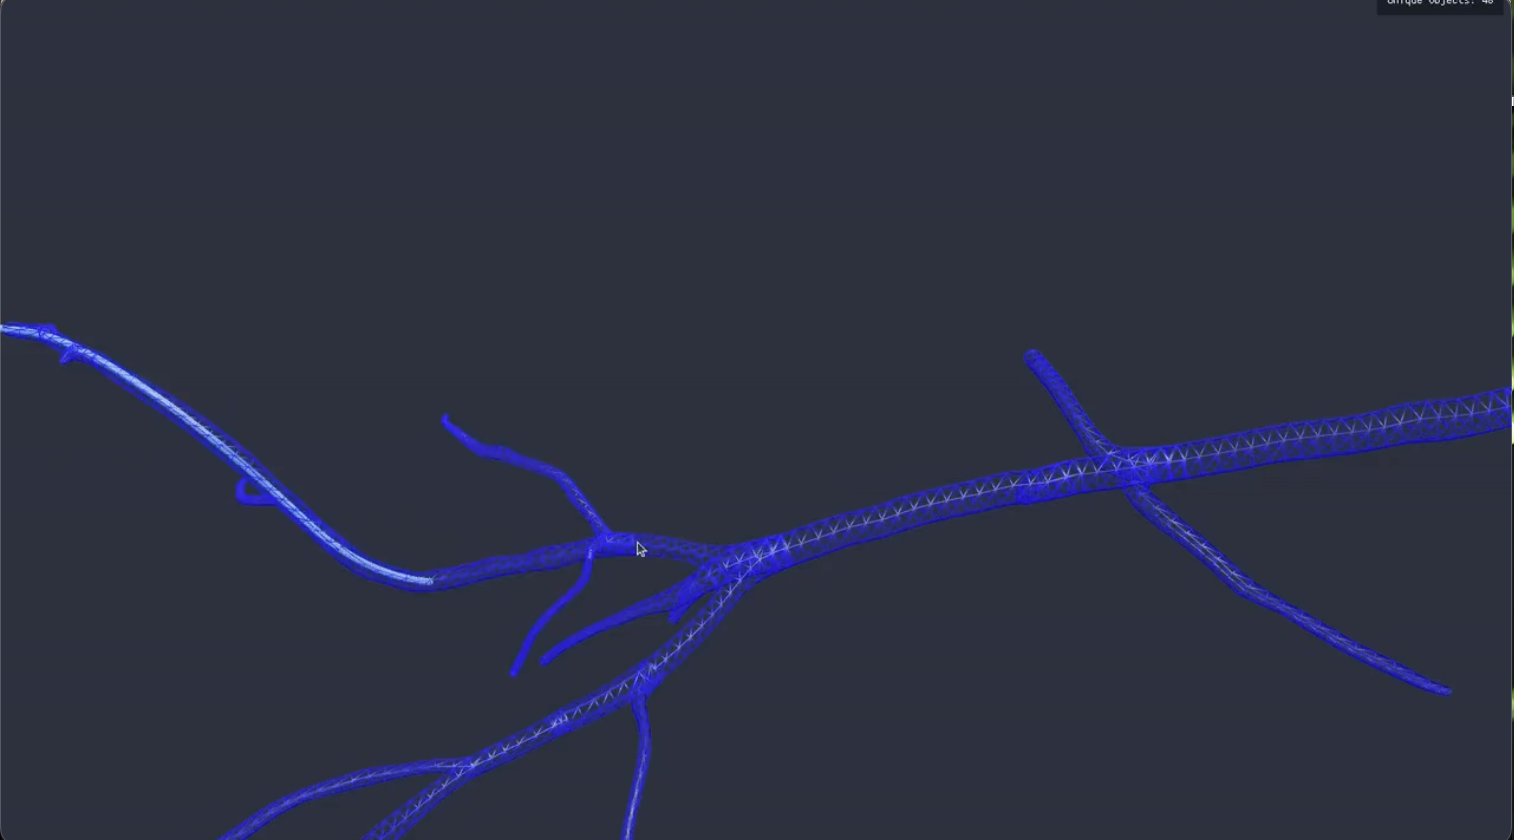
7月22日,NVIDIA 面向医疗机器人开发发布了开源物理仿真框架 Medical Physics Simulation[1]。其最大特点是采用 GPU 加速,可在虚拟空间中重现人体组织与医疗器械之间的相互作用。在该公司的基准测试中,通过并行运行 8,192 个训练环境,将机器人行为训练所需的时间从5小时以上缩短到2分钟以内[1]。
阻碍医疗机器人发展的数据短缺
医疗机器人要在真实场景中发挥作用,首先必须学习物理世界如何"反作用"于它。人体结构个体差异很大,器械会弯曲、被按压、打滑,并与组织发生复杂接触,成像也可能存在噪声或缺失。更棘手的是,开发者最需要理解的罕见极端情况,并不会恰好在实验安排的时间点出现[1]。
因此,收集训练、测试和改进机器人行为所需的大量多样化数据,一直是医疗机器人领域最大的瓶颈[1]。
作为 NVIDIA 医疗开发平台 Isaac for Healthcare 的新功能,Medical Physics Simulation 针对这一课题,可对人体组织与器械的相互作用进行建模,生成难以捕捉的场景,并在计算机上(in silico)进行验证,从而在进入依赖硬件的高成本测试之前,先完成机器人控制策略的训练与评估[1]。NVIDIA 表示,能够准备可复用的仿真环境,而不必为每个工作流程从零搭建专用场景,正是缩短开发时间的关键[1]。
结合经典物理与生成式AI的虚拟训练场
Medical Physics Simulation 运行于 NVIDIA CUDA 之上,并以该公司的仿真与生成式AI技术 NVIDIA Warp、Newton 和 Cosmos 为基础[1]。由于可以并行运行数百个仿真环境,开发团队能够尝试更多场景,并在开发早期就发现容易出错的模式[1]。
作为体现这一规模的数据,NVIDIA 引用了一项基准测试:GPU 原生仿真同时运行 8,192 个机器人训练环境,将训练时间从5小时以上缩短至2分钟以内[1]。不过,这是该公司自行公布的数据,结果会随对比条件不同而变化。在实际开发场景中能在多大程度上复现,仍有待今后由第三方进行验证。
在技术层面,该框架的突出之处在于结合了两种方法。其一是重现接触、摩擦、运动等已知物理规律的经典仿真;其二是内置于 Medical Physics Simulation 中的实时生成式AI物理功能 NVIDIA Cosmos-H Dreams[1]。后者负责重现从操作流程数据中学习到的视觉场景动态[1]。举例来说,开发者可以将血管结构、导管和导丝等柔性器械、模拟 X 射线成像,以及强化学习(通过试错学习最佳行为的方法)连接起来[1]。该框架的设计可扩展到其他器械、部位、传感器以及医疗机器人的更多领域[1]。
为何开源在医疗领域尤为重要
NVIDIA 强调,开源在医疗领域尤为重要,因为开发团队需要对决定系统行为的数据、模型和权重(参数)具备透明度[1]。一旦能够访问开放的模型和权重,开发者就更容易复现结果、在不同人体结构和场景下评估性能、找出局限性,并为监管审查积累依据[1]。
由于是开源的,医疗机器人开发者可以查看框架的内部实现,将其适配到自己的器械和工作流程,并在经过 GPU 加速的基础之上,结合 NVIDIA 更广泛的技术栈进行开发[1]。该框架作为 Isaac for Healthcare 的一部分发布,开发者可以参考现成的参考工作流程,着手为自己的器械、部位和应用场景搭建仿真环境[1][2]。
手术机器人巨头纷纷采用
已有多家领先的医疗机器人企业投入到以仿真为驱动的开发中[1]。
CMR Surgical 与 Capgemini 旗下的 Cambridge Consultants 正在使用 Cosmos-H-Dreams 学习软组织手术中的相互作用物理,并生成针对具体患者的仿真[1]。CMR 将其手术机器人系统 Versius Surgical Robotic System 采集的约500小时匿名化临床数据贡献给了开放数据集 Open-H Embodiment,涵盖胆囊切除、前列腺切除、疝修补和子宫切除等术式[1]。CMR Surgical 首席技术官 Chris Fryer 表示:"开源模型让我们能够在共享知识的基础上不断积累,加速负责任的创新,并最终有可能为全球患者带来更一致的治疗和更好的疗效。"[1]
Johnson & Johnson MedTech 正在结合 Medical Physics Simulation 和基于 Cosmos 的基础模型,为其泌尿外科用腔内治疗平台 MONARCH 构建数字孪生(在虚拟空间中重现真实器械),对复杂人体结构和肾结石场景进行建模[1]。XCath 将其用于血管内治疗自主控制策略的训练,Inner Logic 则用它借助合成数据加速技术开发、验证器械机械性能,并为监管路径构建 in silico 依据[1]。Medtronic 的结构性心脏病部门正在探索将其与模拟 X 射线传感相结合,为导管操作研究生成数据[1]。
总结
NVIDIA 此次发布的 Medical Physics Simulation,试图用经过 GPU 加速的虚拟仿真,弥补长期制约医疗机器人开发的数据短缺问题。它以结合经典物理与生成式AI、并以开源方式确保透明度为特点,手术机器人巨头的采用也已经开始。所展示的性能基于该公司自身的基准测试,但把开发的早期阶段转移到虚拟环境中,或将加快医疗器械的落地。
来源:https://blogs.nvidia.com/blog/medical-physics-simulation-open-source/



























